2. 位置合わせ(原点出し・較正)
スキャンの座標は 論理原点(外枠エッジ・基準電極中心・焦点)を基準にします。 このページでは、論理原点を決める 原点出し、センサーの傾きを測る フル較正、焦点だけを合わせる Z フォーカス を説明します。 操作はすべてステージパネルの [アライメント] タブ で行います。
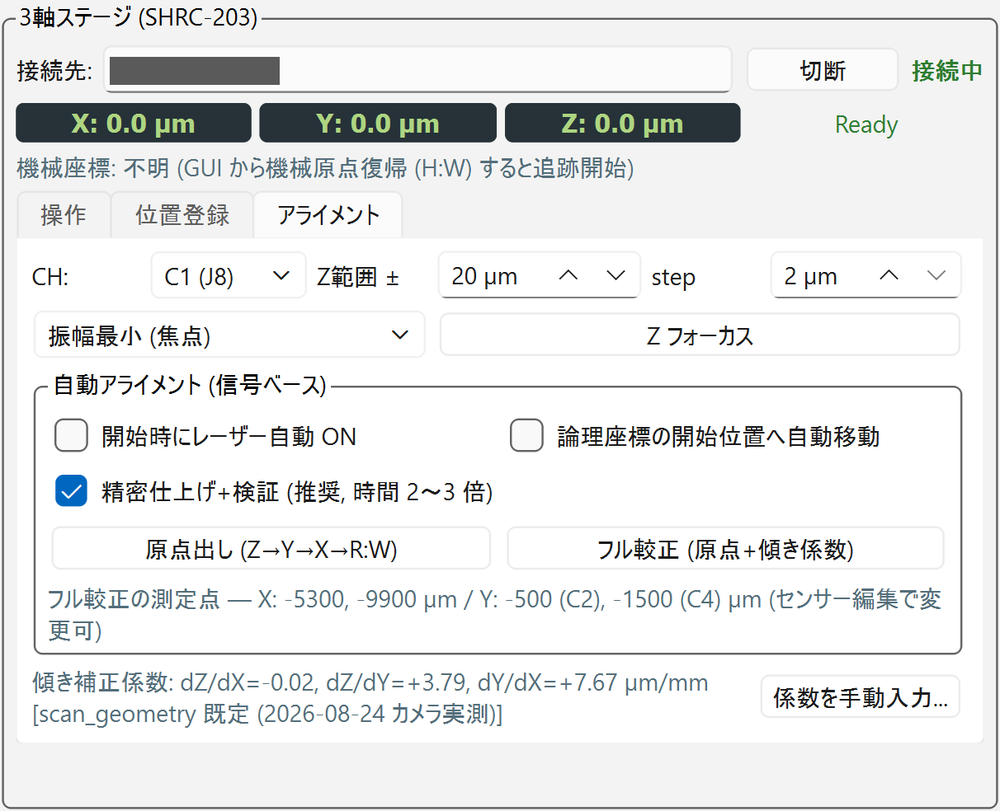
| 場所 | 内容 | 説明 |
|---|---|---|
| 上段(CH・Z範囲・step・方式・[Z フォーカス]) | 焦点だけを合わせる | Z フォーカス |
| 「自動アライメント (信号ベース)」の枠 | [原点出し] と [フル較正]、そのオプション | 原点出し、フル較正 |
| 枠の下の灰色の文字 | フル較正の測定点(センサー編集で変更できる) | フル較正 |
| 最下段の「傾き補正係数」 | いま有効な dZ/dX、dZ/dY、dY/dX と、その出典 | 係数の出典 |
位置の物差しはレーザー信号そのもの
原点出しはカメラではなく、レーザーが作る信号そのものを位置センサーとして使います。 金属電極の上では光が通らず信号がゼロになり、その境目はビーム半径(数 µm)の鋭さで切れるので、 振幅プロファイルのディップとエッジから位置が µm の精度で分かります。振幅は PAVA(波形パラメータ)で読みます。
焦点の判定は「振幅最小」
焦点が合うほど振幅は小さくなる
焦点が合うほど局所的なキャリア密度が上がり、LGAD のゲインが抑制されて振幅が 下がります(プラズマ効果)。 そのため 振幅最小の Z を焦点 とします(2026-09-07 実測で確定。旧「振幅最大 = 焦点」は誤り)。
- 電極の直上ではデフォーカスしても振幅が 0 のままで谷が見えないので、Z の掃引は必ず ストリップ横のシリコン上 で行います。
- ゲイン抑制の谷は浅い(数十 %)ので、谷が見つからないときは範囲を広げます。
原点出しの前に
- レーザーが ON で、オシロの EXT トリガーで信号が見えている([開始時にレーザー自動 ON] で自動で ON にすることもできる)
- ビームが 基準ストリップ(C1)の上、露出部の読み出し側端から 50〜200 µm 内側 にある(粗寄せ。±100 µm の精度で十分)
- ツールバーの [センサー] が正しい
原点出し
[原点出し (Z→Y→X→R:W)] を押します。
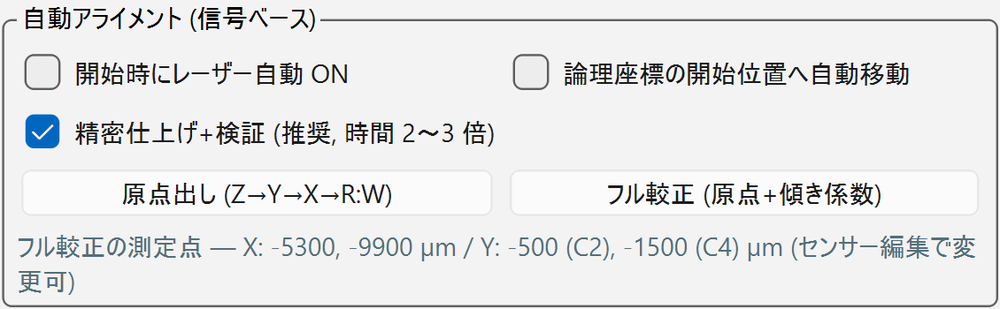
| オプション | 既定 | 内容 |
|---|---|---|
| [開始時にレーザー自動 ON] | OFF | レーザーが OFF でも自動で ON にして始める |
| [論理座標の開始位置へ自動移動] | OFF | 原点出し済みの状態(論理原点 = 外枠エッジ上で信号なし)から続けてやり直すときに ON。現在の論理原点を基準に開始位置(基準ストリップ上・端から 100 µm 内側)へ移動してから始める |
| [精密仕上げ+検証 (推奨, 時間 2〜3 倍)] | ON | 1 パルス刻みの精密掃引とフィット、R:W 後の検証 |
所要時間は、粗検出のみで約 2〜3 分、精密仕上げ+検証 ON で約 7〜12 分です。進捗はツールバーに出て、[中断] で止められます。
処理の中身
- Y の粗い掃引:基準電極のディップを検出し、電極中心の当たりを付ける。
- Z の掃引:電極から 80 µm 横のシリコン上で、振幅最小の Z(= 焦点)を探す。谷が掃引の端にかかったら自動で再センタリングする。
- Y の細かい掃引:焦点が合った状態で電極中心 Y を確定する。
- X の掃引:+ 側(パッド領域側)へ掃引し、信号が消えるエッジ(パッド領域と露出部の境界)を検出する。X エッジ検出は電極中心から 50 µm 横で行う。
- Z の再確認:シリコン上で焦点を再確認する。
- R:W:エッジから設計オフセット +632 µm(= 外枠 GND エッジ)へ全軸を負側から進入して、論理原点リセット (R:W) を行う。 論理原点の機械座標を現在のセンサーに自動登録する。
精密仕上げ+検証(既定 ON) では、3〜5 の後に次を行います。
- 各量を ステージの 1 パルス(2 µm)刻み・1 点 4 回読み(中央値) で掃引し直し、モデルフィットでサブ µm に決める。
- Y 電極中心:両エッジを個別に erf(誤差関数)でフィットして中点。2 回掃引して差を再現性として表示し、 逆方向に 1 回掃引して昇順との差を バックラッシュ推定 として表示する。
- X 信号エッジ:同じ erf フィット(2 回 + 逆方向 1 回)。
- Z 焦点:谷をローレンツ型 + 一次基線でフィットし、曲線の最小点を焦点とする。
- 検証:R:W の後に電極中心 Y・信号エッジ X・焦点 Z を同じ精密掃引で再測定し、残差が 1 パルス以上の軸があれば補正して R:W をやり直す(最大 2 回)。
結果の確認
完了ダイアログに、最終残差、バックラッシュ推定、フィット誤差が出ます。測定ログに記録してください。
- 1 µm 未満の残差は 2 µm パルス格子の丸め残りで、これ以上は詰められません。
- 全掃引の生データは
logs/alignment_<日時>.csvに残ります。
カメラで決めた原点との差
信号ベースの測定自体は 1 µm 以下で自己整合しています(2026-10-05 の実機ログ解析)。 カメラの十字線で決めた原点と数 µm 違うのは、十字線とレーザースポットのずれ、パッド端→外枠端の設計値 632 µm と実寸の差、 進入方向(バックラッシュ)といった 基準の定義差 によると考えられます。
フル較正
センサーを載せ替えたとき・治具を変えたとき は、原点出しの代わりに [フル較正 (原点+傾き係数)] を実行します。 所要は粗で約 8〜12 分、精密で約 15〜25 分です。
原点出しに続けて、標準センサーでは次の点で電極中心と合焦 Z を実測します。
| 測定点 | 求めるもの |
|---|---|
| X = −5.3 mm と −9.9 mm | 電極中心 Y と焦点 Z → dY/dX(回転)、dZ/dX |
| C2 と C4 の電極(Y = −500, −1500 µm) | 焦点 Z → dZ/dY、隣接電極の間隔 |
結果の係数は 現在のセンサープロファイルに保存 され、履歴は logs/sensor_calibration_<センサーID>_<日時>.json に残ります。
結果のダイアログには、隣接電極の間隔の実測値と直線フィットの残差が出ます。
結果を鵜呑みにしない
Z は 2 µm 刻みでしか決まらず、谷も浅いので、Z の残差が数 µm を超えるとき や、係数が前回から大きく変わったとき は、 再実行するか、スキャンの Z 追従を「実測 Z」方式にしてください(自動スキャン)。
測定点・オフセットは現在のセンサープロファイルから来ます。[フル較正] ボタンの下に、いまのセンサーの測定点が灰色の文字で出ています。 標準以外のセンサーでは、センサー編集で測定点を確認してください。
ピクセル型センサーの原点出し・フル較正
ツールバーの [センサー] で ピクセル型 のプロファイルを選ぶと、同じ [原点出し] と [フル較正] ボタンの手順が自動でピクセル用に切り替わります。
- 開始位置:ビームを 基準 CH のボンディングパッドの上、またはパッドから ±50 µm 以内 に置きます(ストリップ型の「端から 50〜200 µm 内側」とは違います)。
- 論理原点:基準 CH のパッドの +X/+Y 側の角 です。座標の定義は センサーの登録 を見てください。
| ストリップ型 | ピクセル型 | |
|---|---|---|
| 物差し | 電極(信号ゼロの線)と、露出部の端 | ボンディングパッド(信号ゼロの正方形) |
| 原点出し | Y 掃引 → Z → Y 精密 → X エッジ → R:W | パッドの Y ディップ → パッド横のシリコン上で Z(振幅最小) → パッドの X ディップ → パッドの角で R:W |
| 精密仕上げ+検証 | あり | あり |
| フル較正 | X 2 点と隣の電極で電極中心と Z を実測 | 他の読み出しピクセルのパッド中心 で同じ測定をして、平面フィット(dZ/dX、dZ/dY)、行方向の dY/dX、ピッチを確認 |
ピクセルのフル較正は実機で未実行
2026-11-01 時点で、ピクセル型の原点出しとフル較正は模擬センサーで 1 パルス以内に合うことを確認済みですが、実機ではまだ実行していません。 結果は前回値やカメラでの目視と比べ、おかしければ使わないでください。 フル較正のレバーアームは 1 ピッチ(500 µm 程度)しかないので、係数は粗い目安です。 なお、ピクセル解析はパッドの位置を振幅から自動検出するので、原点が多少ずれていても解析結果は変わりません。
係数の出典
スキャンの傾き補正に使う係数は、次の順で決まります。
- センサープロファイルに保存された係数(フル較正、または [係数を手動入力...])
- 標準センサーだけ、
scan_geometry.pyの既定値(2026-08-24 のカメラ実測) - それ以外の未較正センサーは 0(補正なし)
いま有効な係数と出典は、[アライメント] タブ最下段と、自動スキャンパネルの「傾き補正」欄の両方に出ます。
較正・手動入力・センサー切り替えのたびに更新されます。上の画面例の [scan_geometry 既定 (2026-08-24 カメラ実測)] は、
標準センサーをまだフル較正していない状態です。
係数を手動で入力する
[係数を手動入力...] で dZ/dX、dZ/dY、dY/dX を µm/mm 単位で入力できます。入力値はセンサープロファイルに保存され、
履歴は logs/sensor_calibration_*.json に残ります。
Z フォーカス(焦点だけを合わせる)
現在の XY 位置で Z だけを掃引して焦点へ移動します。通常は原点出しがこの処理を含むので、主に スキャンの 実測 Z 方式 の端点合わせや、手動で焦点を合わせ直すときに使います。
- レーザー ON、ビームを ストリップ横のシリコン上(信号がはっきり見える位置。電極直上は不可)に置く。
- [CH]、[Z範囲 ±](既定 ±20 µm)、[step](既定 2 µm = Z の分解能)、方式(既定「振幅最小 (焦点)」)を選ぶ。
- [Z フォーカス] を押す。下から一方向に掃引し(バックラッシュ対策)、谷の中心の Z へ自動で移動する。約 20〜30 秒。
- そのままスキャンを始めるときは、Z 追従を「較正係数 (現在位置で合焦)」にすると、この Z を基準面として全域に展開します(Z 追従)。
実行中はオシロのシーケンスが OFF、トリガーが NORM に切り替わります(スキャン開始時に設定し直されるので、戻す必要はありません)。
- 掃引カーブは
logs/autofocus_<日時>.csvに残ります。 - 「谷を特定できない」と出たら、範囲を ±30〜50 µm に広げるか、ビームの位置を置き直して再実行します。
- 中断・エラー時は元の Z に戻ります。
うまくいかないとき
| メッセージ | 対処 |
|---|---|
| 「明確なディップがありません」「明確なエッジがありません」 | ビームが基準ストリップ上で端から 50〜200 µm 内側にあるか、レーザーが ON か、信号が見えているかを確かめて再実行する |
| 「谷が浅すぎます」・谷を特定できない | Z 範囲を ±30〜50 µm に広げる、カメラで粗くフォーカスを合わせてから再実行する |
中断・エラー時は、R:W 前なら開始位置へ、R:W 後なら原点 (0, 0, 0) へ戻ります。