システム構成
全体構成
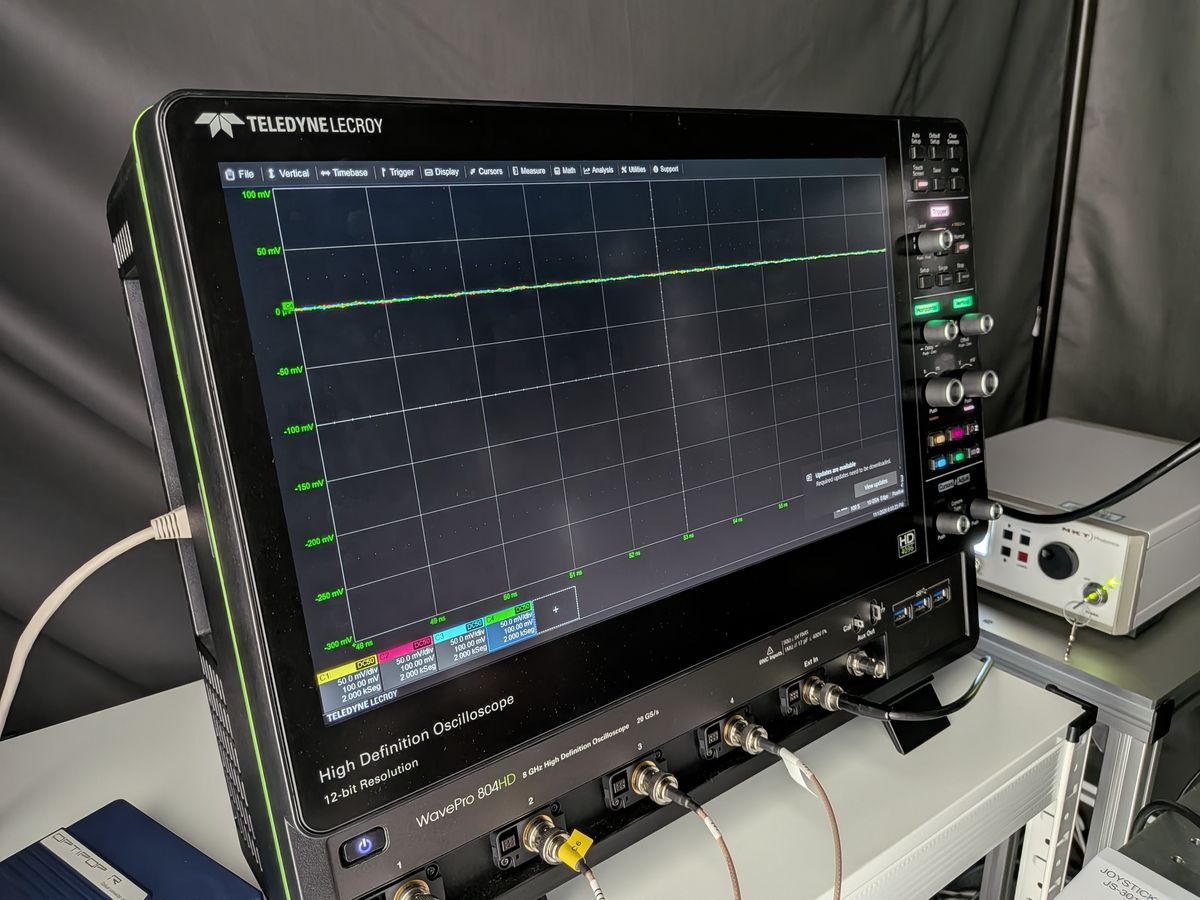
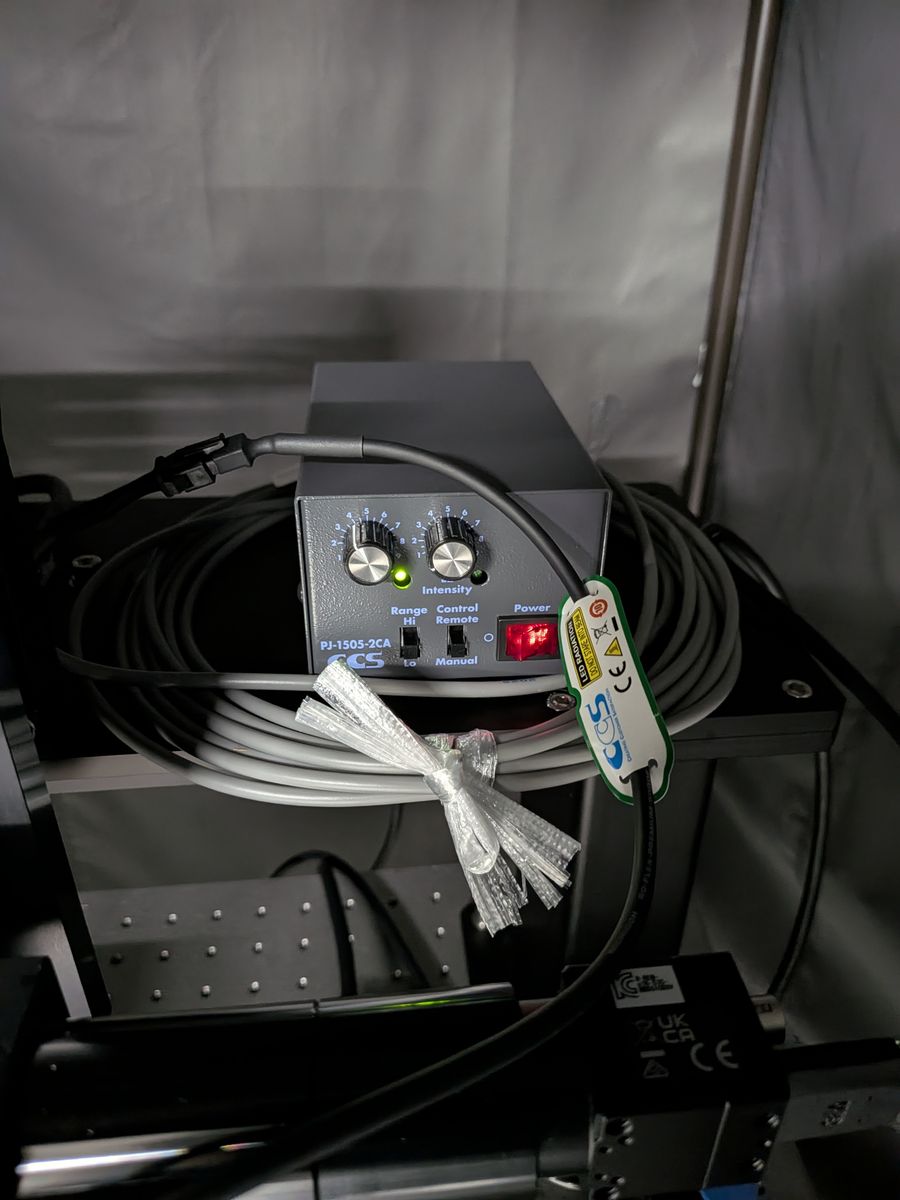
パルスレーザーの光を偏波保持ファイバーで暗室内に導き、対物レンズでセンサー表面に集光します。 センサーを載せた読み出しボードは 3 軸ステージの上にあり、ステージを動かして照射位置を走査します。 読み出しは C1–C4 の 4 本のストリップで、ボード上のアンプを通してオシロスコープの DC 50 Ω 入力へ入れます。 時刻の基準はレーザーの TRIG OUT で、オシロの外部トリガー (EXT) に入れます。全機器は制御 PC の GUI から操作します。
flowchart LR
    subgraph DARK["暗室(部屋全体)"]
        OBJ["対物レンズ<br/>PAL-50-NIR-L (50×)"]
        DUT["AC-LGAD ストリップ<br/>on FNAL 16ch ボード"]
        STG["3 軸ステージ<br/>SHRC-203"]
        CAM["フォーカスカメラ (USB)"]
    end
    LAS["PiLAS DX<br/>1064 nm / 50 ps"] -->|PM ファイバー FC/APC| OBJ
    OBJ -->|IR スポット| DUT
    STG -.- DUT
    DUT -->|"C1–C4 (GALI-S66 ×2 段)"| OSC["LeCroy WavePro 804HD<br/>DC 50 Ω"]
    LAS -->|TRIG OUT → EXT| OSC
    HV["HV −190〜−195 V<br/>Matsusada P4L650-0.1"] --> DUT
    LV["LV 6.0 V<br/>R&S NGP800"] --> DUT
    PC["制御 PC (Windows)<br/>laser_gui"]
    PC ---|LAN| OSC
    PC ---|LAN| STG
    PC ---|"USB 仮想 COM (COM5)"| LAS
PC ---|USB| CAM写真
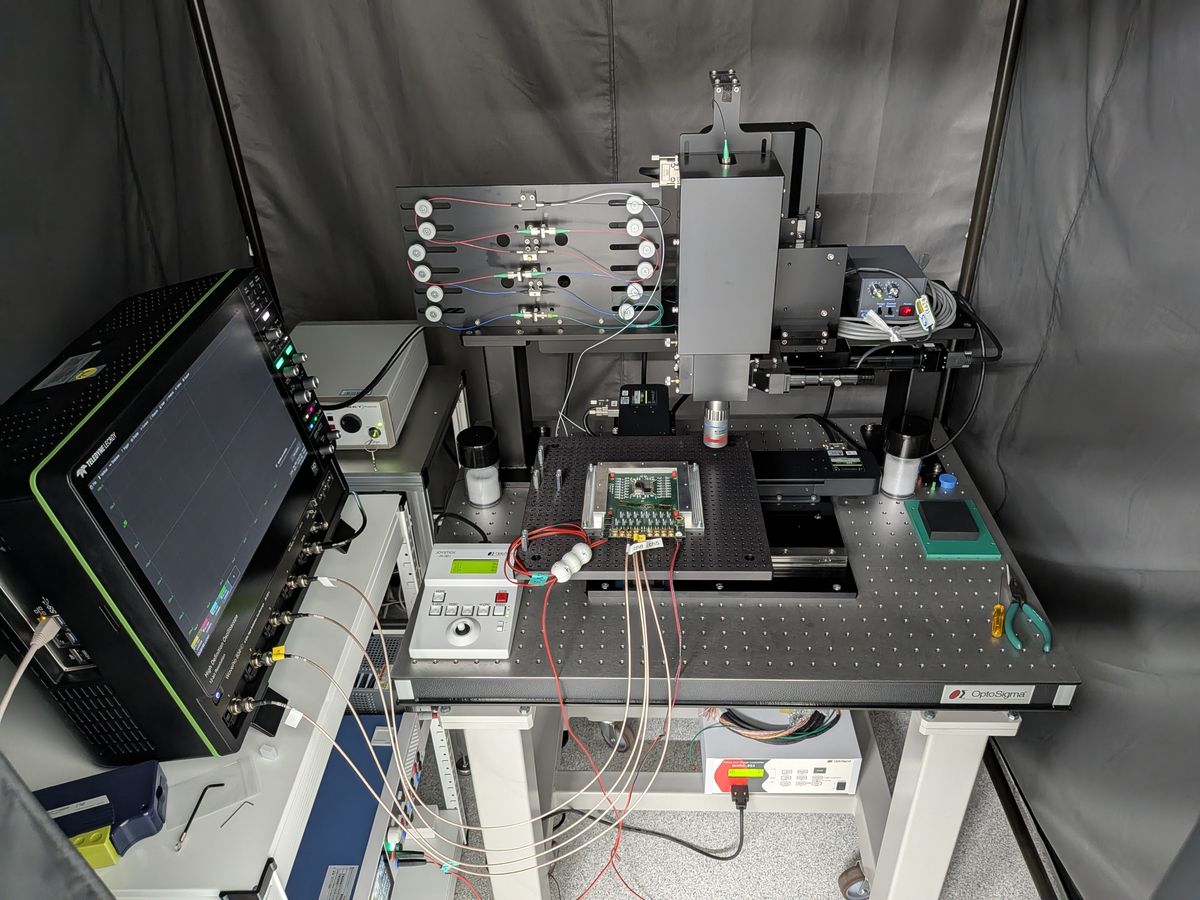
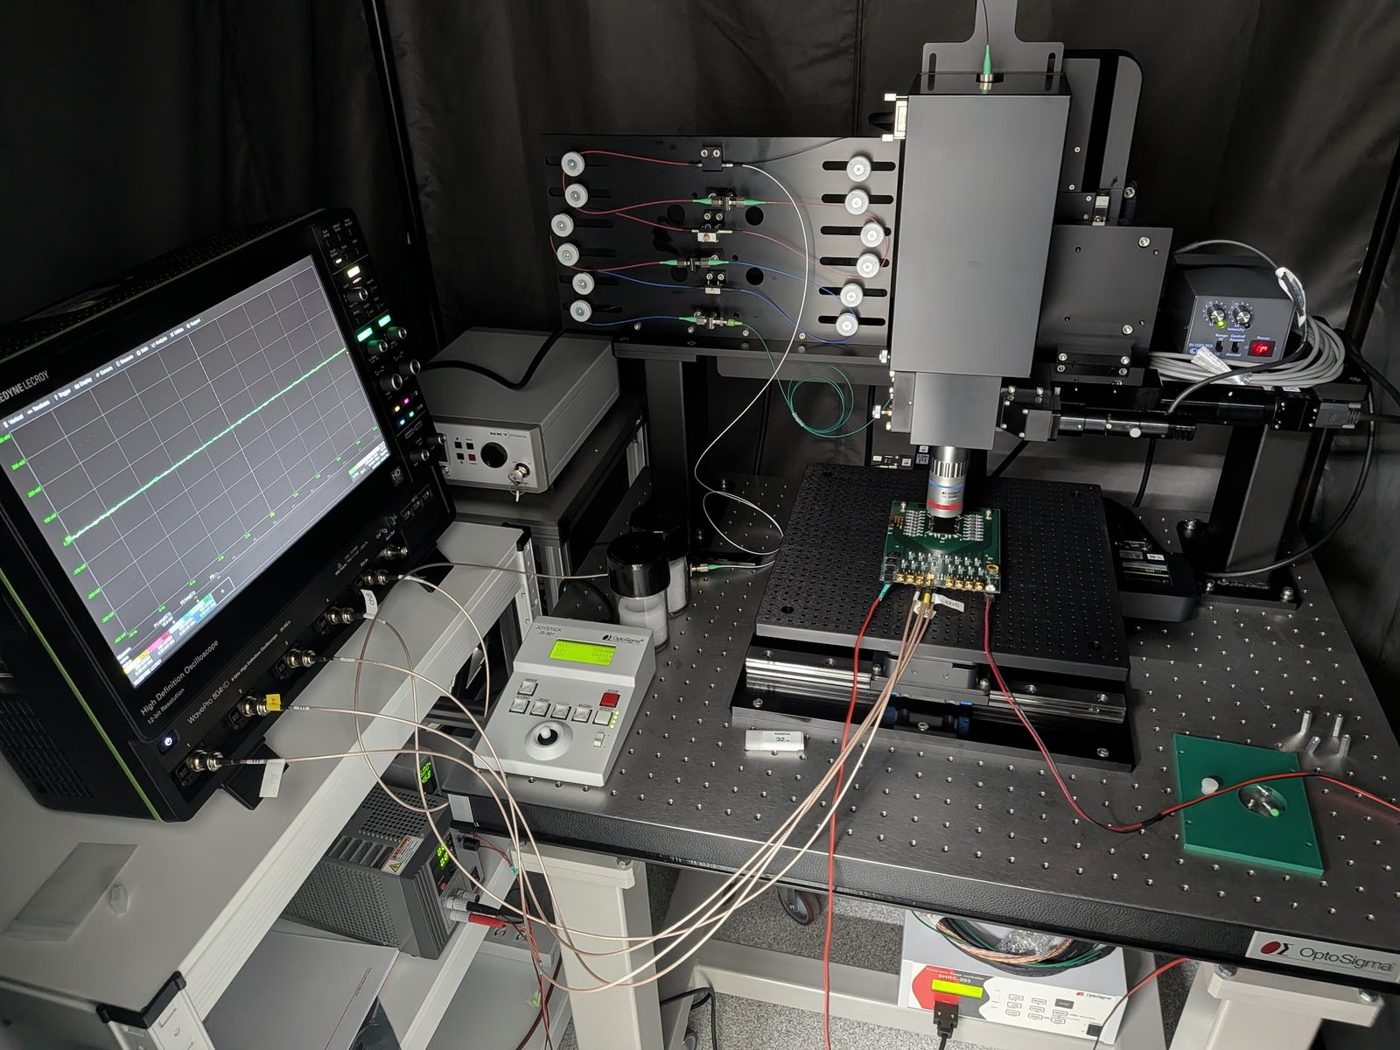
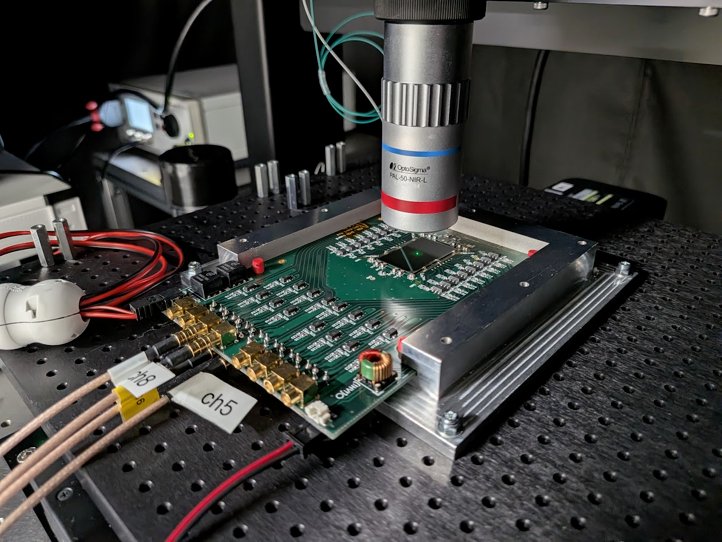
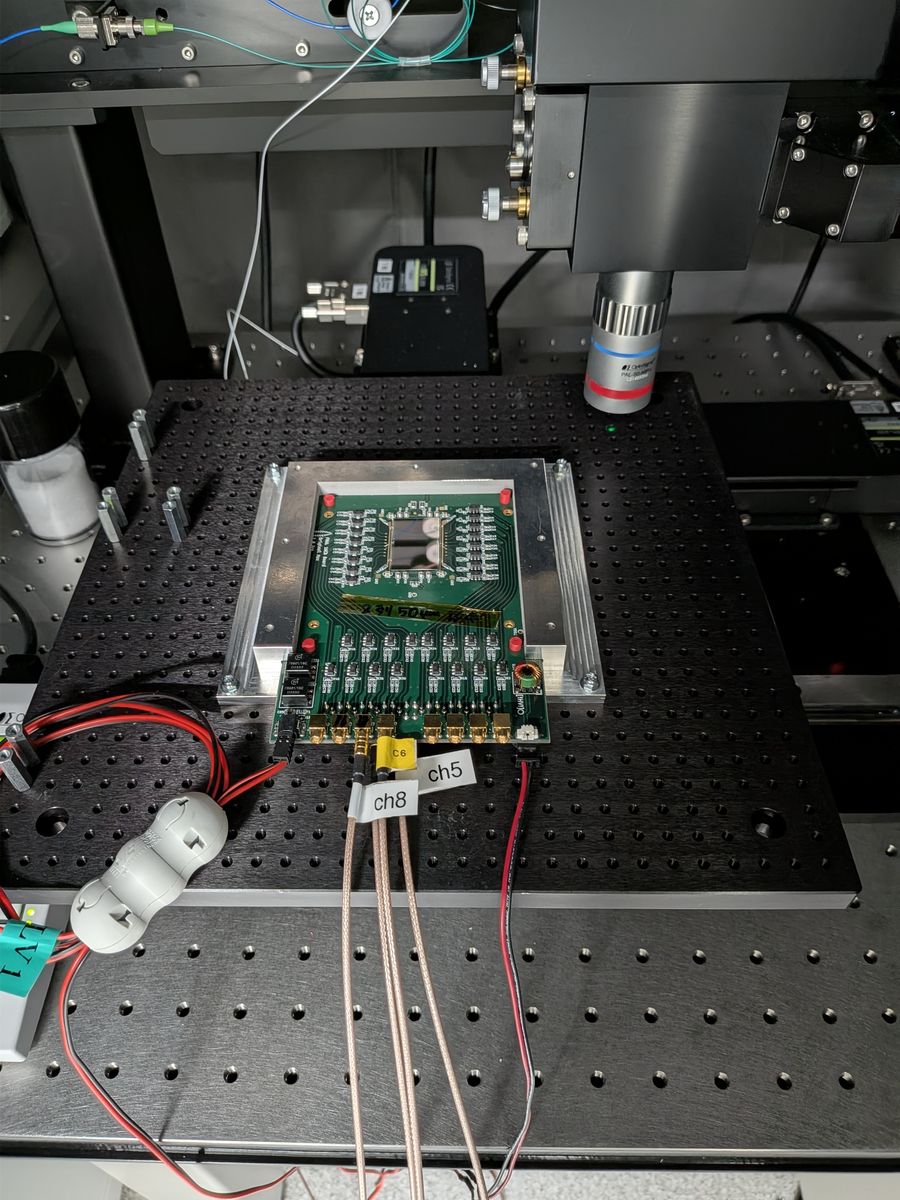
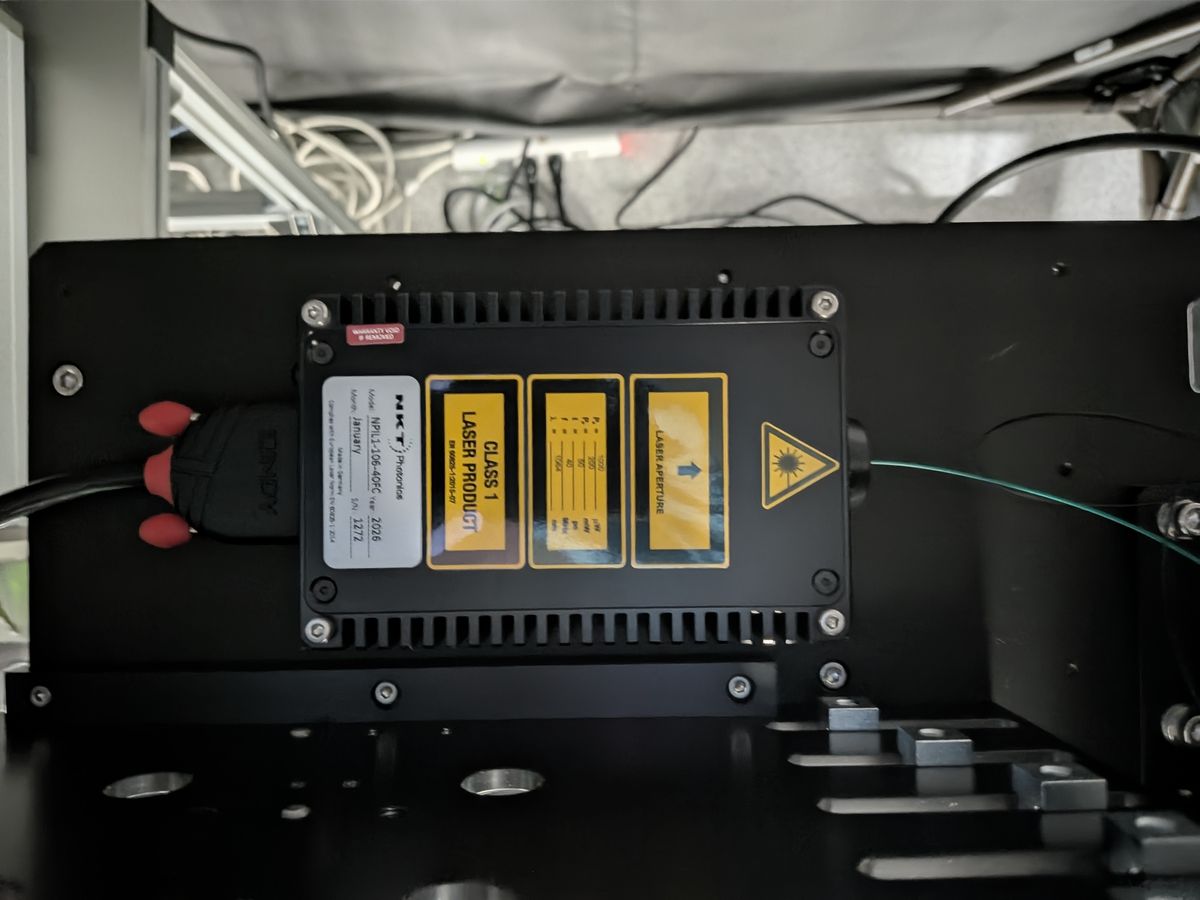
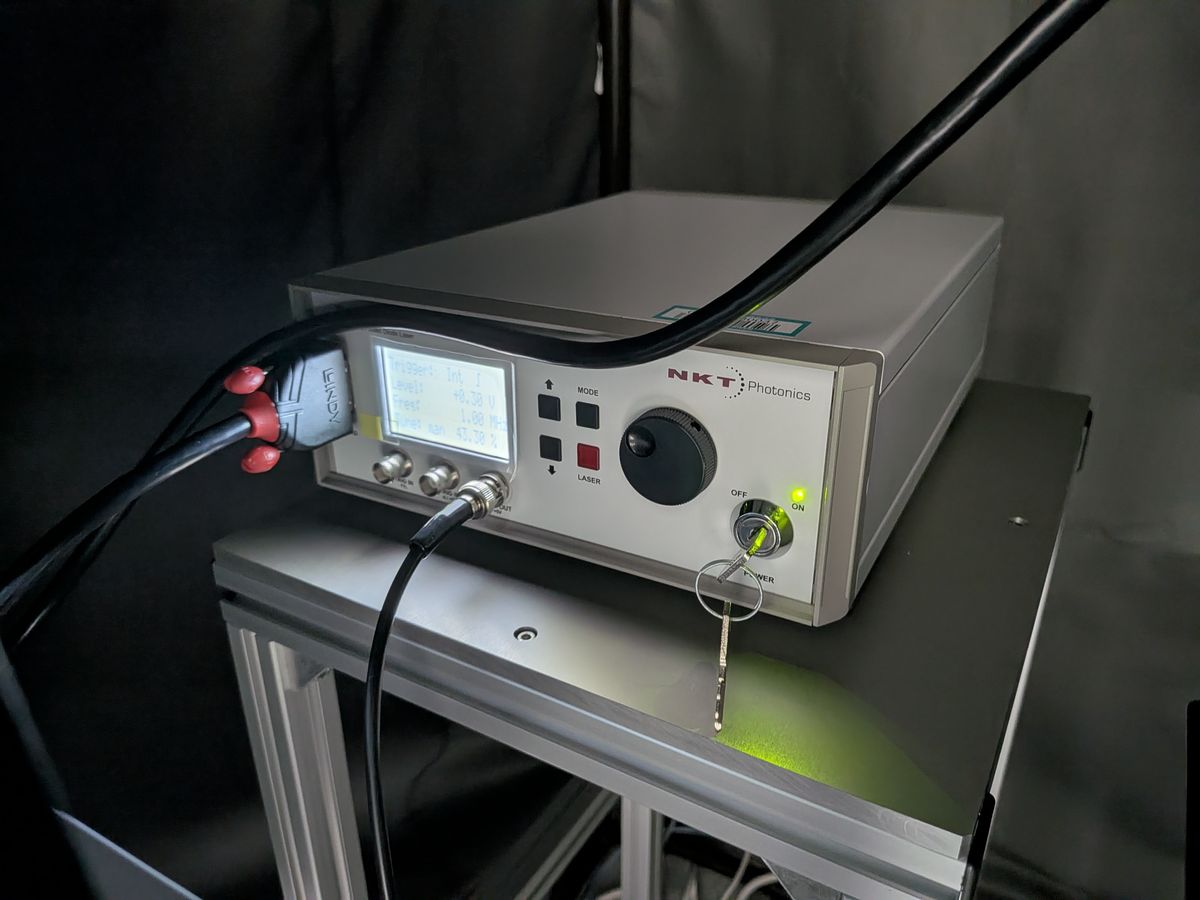
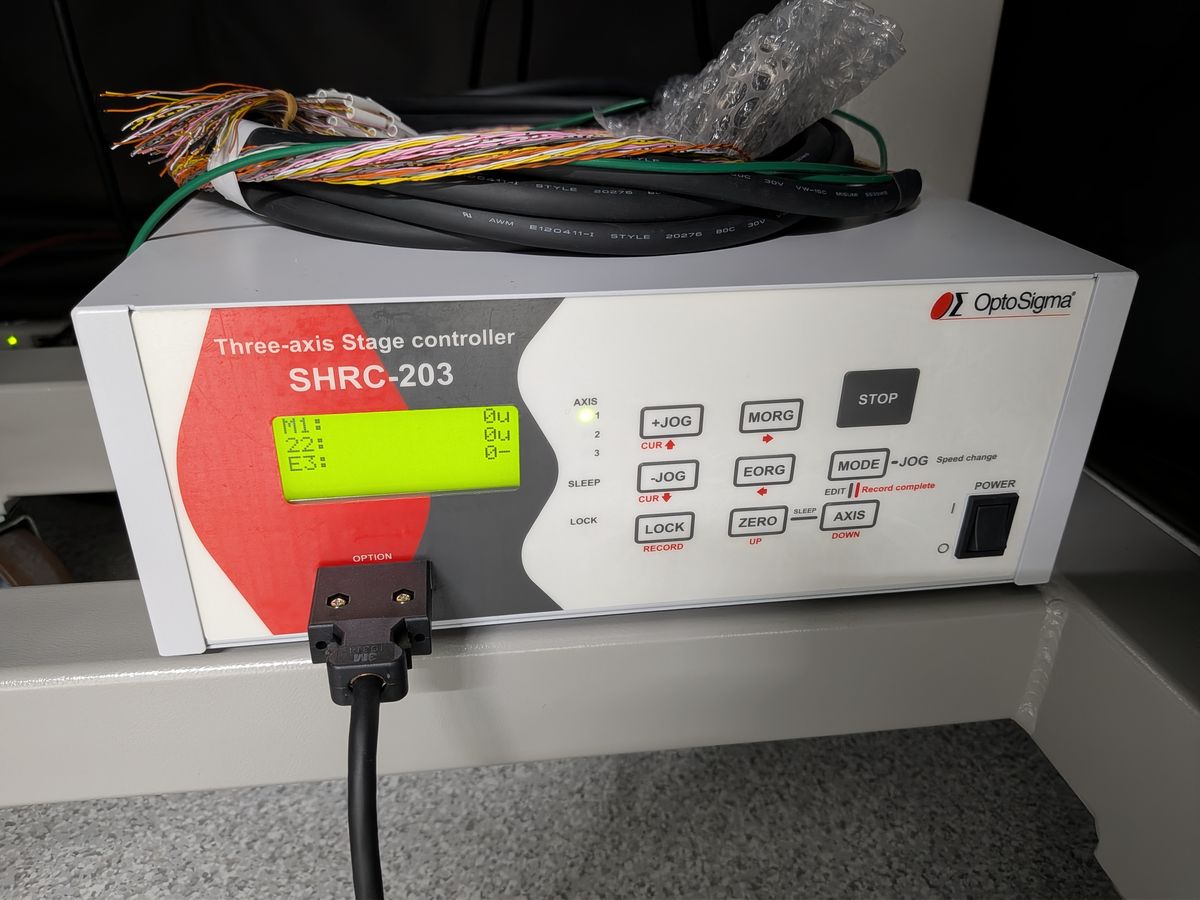
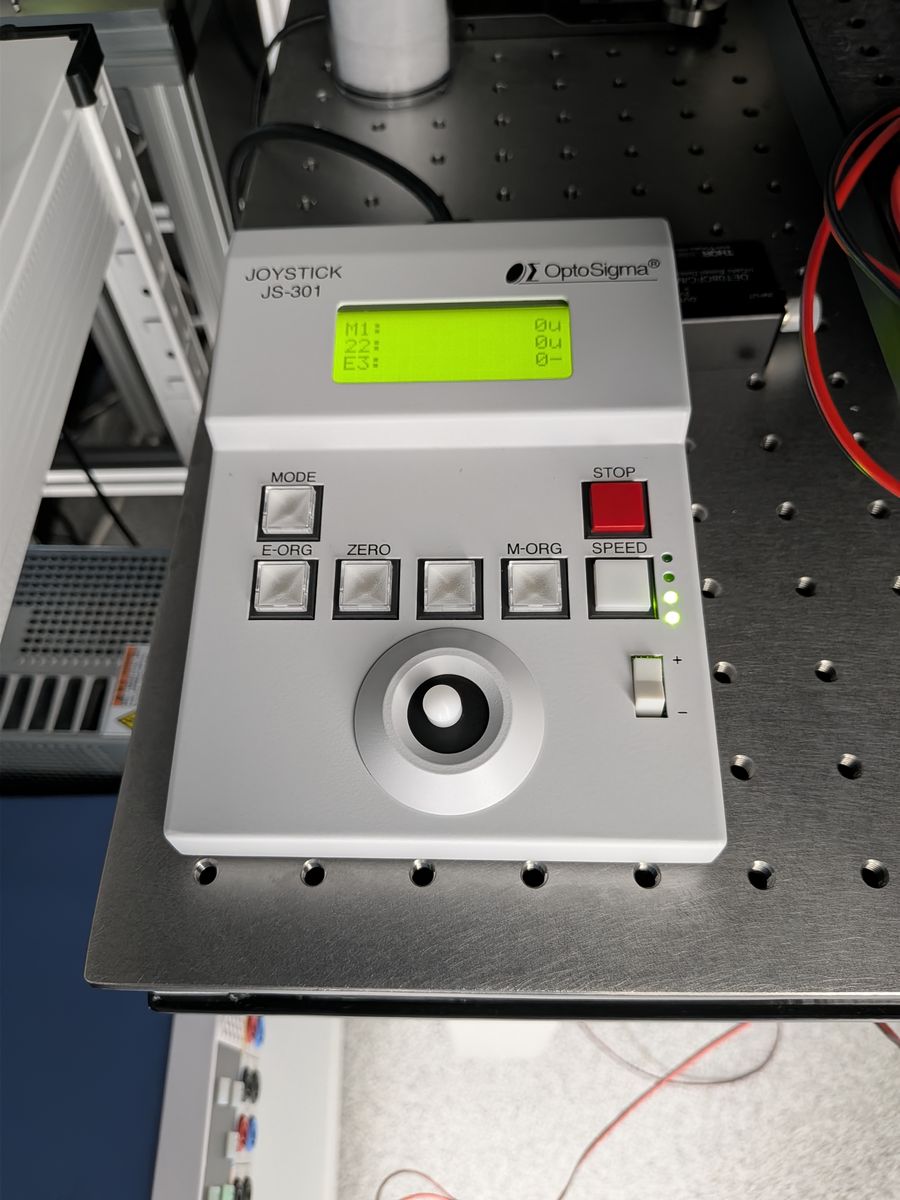
各機器
構成機器
| 機器 | 型番・仕様 | 本測定での設定・実測 |
|---|---|---|
| レーザー | NKT Photonics PiLAS DX(ヘッド NPIL1-106-40FC、コントローラ EGI-D2-40)。波長 1064 nm(試験成績 1063.4 nm)、パルス幅 50 ps、繰り返し 40 MHz まで可変、トリガージッター < 3 ps rms | 強度は TUNE [%] で調整(0 % が最強、100 % が最弱) |
| ファイバー | 偏波保持シングルモード(PANDA 型)、FC/APC | — |
| 対物レンズ | OptoSigma PAL-50-NIR-L:50 倍、NA 0.45、作動距離 15.1 mm、焦点距離 4 mm(10 倍の PAL-10-NIR-A もあるが、切り替えて使うことはない) | スポット σ ≲ 1.2 µm(焦点上) |
| ステージ | OptoSigma SHRC-203(3 軸、5 相ステッピングモーター)、ジョイスティック JS-301 | 2 µm/pulse(X・Y・Z、実機確認済み) |
| オシロスコープ | Teledyne LeCroy WavePro 804HD(8 GHz、12 bit) | 10 GS/s、シーケンスモード 2000 セグメント/点、50 mV/div、DC 50 Ω |
| センサー | HPK 製ストリップ型 AC-LGAD:ピッチ 500 µm、金属電極幅 50 µm、露出長 9318 µm、厚さ 50 µm、n+ シート抵抗 1600 Ω/□、結合容量 600 pF/mm²。6 本(C0–C5)のうち C1–C4 を読み出し | HV −190〜−195 V(センサー温度 33 °C のとき)。冷却はしない |
| 読み出しボード | FNAL 16 チャンネルボード。ストリップごとに Mini-Circuits GALI-S66 を 2 段。固定ジグに差し込んで載せる | LV 6.0 V |
| 信号ケーブル | MCX–BNC、長さ 75 cm | 見たいチャンネルに合わせて、ボード側の接続先を変える |
| LV 電源 | Rohde & Schwarz NGP800 シリーズ | 6.0 V(手動操作) |
| HV 電源 | Matsusada P4L650-0.1 | −190〜−195 V(手動操作、温度によって変える。上限 −220 V) |
| フォーカスカメラ | USB カメラ(手動フォーカスレンズ、オートフォーカス非対応) | OpenCV で取得、デバイス番号 0 |
| 制御 PC | Windows、Python 3.10 以上。16:9 横長モニター(EX-LDHU431DB)向けに GUI を配置 | 機器との LAN は固定 IP |
電源とスイッチ
各機器の電源は、どの順番で入れてもかまいません。ただし センサーのバイアスは一番最後に、LV → HV の順 でかけます。
| 機器 | 場所 | 操作 |
|---|---|---|
| レーザー(PiLAS コントローラ EGI-D2-40) | 左奥 | 鍵を右にひねって ON。発振は基本的に GUI の [発振 ON (ld=1)] / [発振 OFF (ld=0)] で操作する。暗室内で作業したいときは本体の 赤色ボタン で発振を操作する |
| ステージコントローラ SHRC-203 | 作業台の下 | 本体右下のスイッチ |
| カメラ用可視光(照明) | 右上側 | 本体右下のスイッチ。測定中は必ず OFF |
| オシロスコープ | 暗室の左側 | 左下の電源ボタン |
| LV 電源(R&S NGP800) | オシロスコープの下の台の左側 | 左下のボタンで ON → CH1 に設定 → OUTPUT ボタンで出力 ON(青色に点灯)。6 V 固定、電流制限 1.0 A |
| HV 電源(Matsusada P4L650-0.1) | オシロスコープの下の台の右側 | スイッチで電源 ON/OFF → 一番上の黒ボタンで HV を SET → 赤ボタンでバイアス ON。昇圧は電源が自動で行う。上限 −220 V、電流制限 1.0 mA |
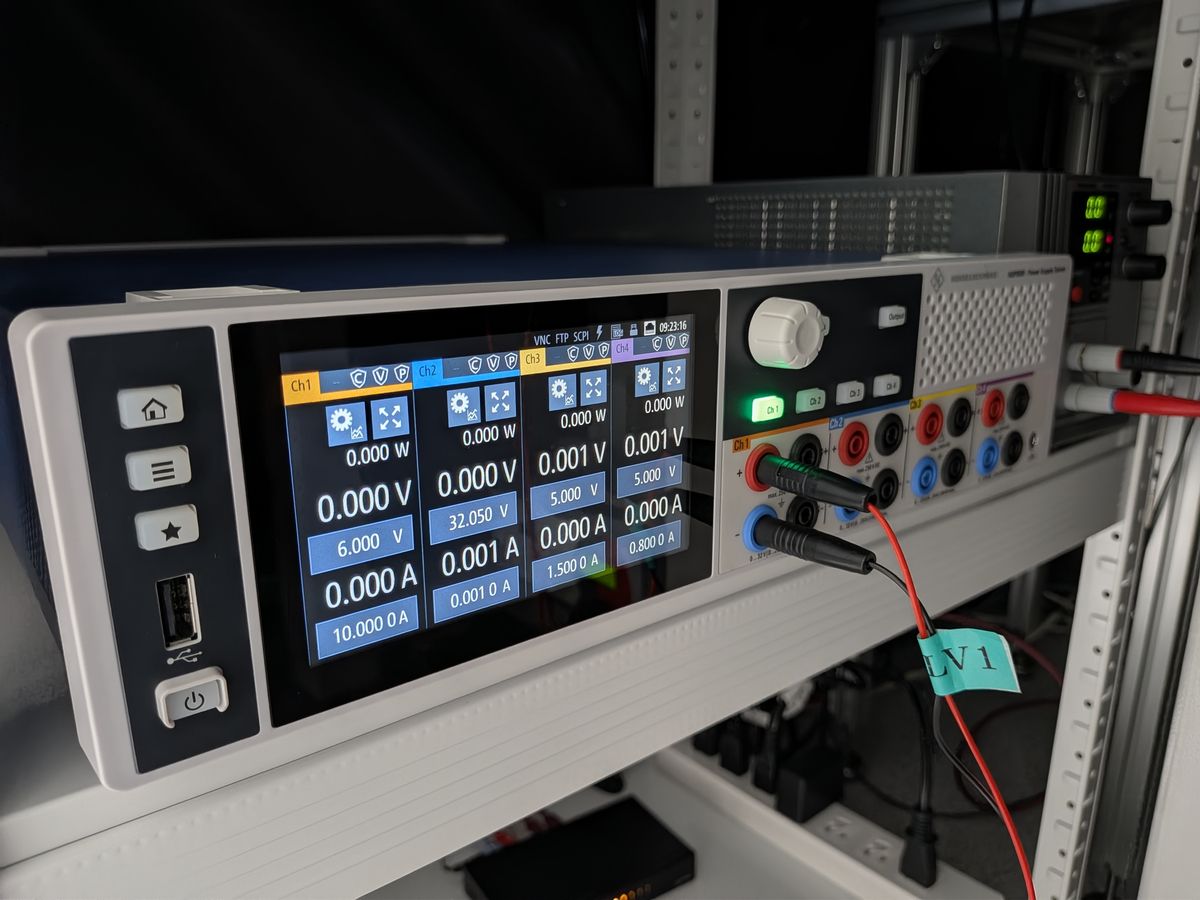
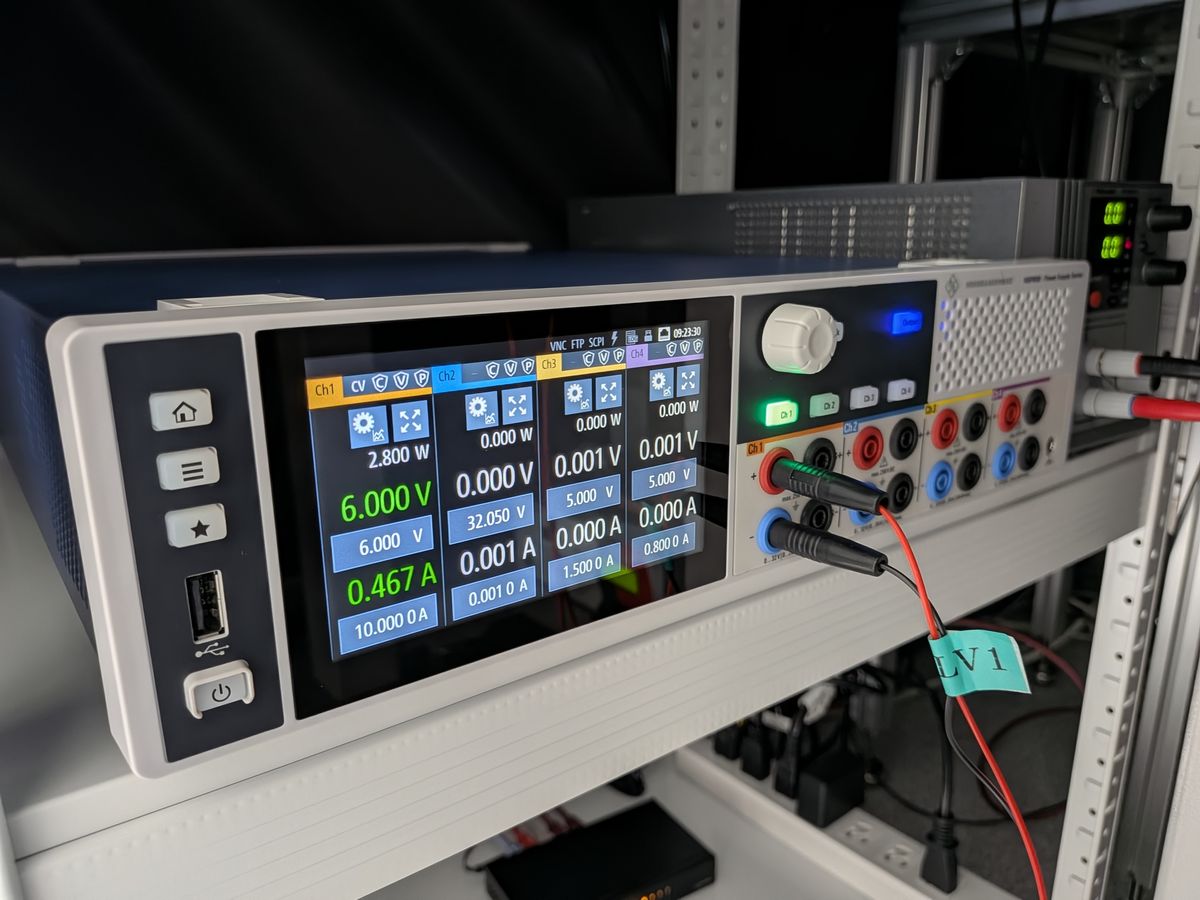
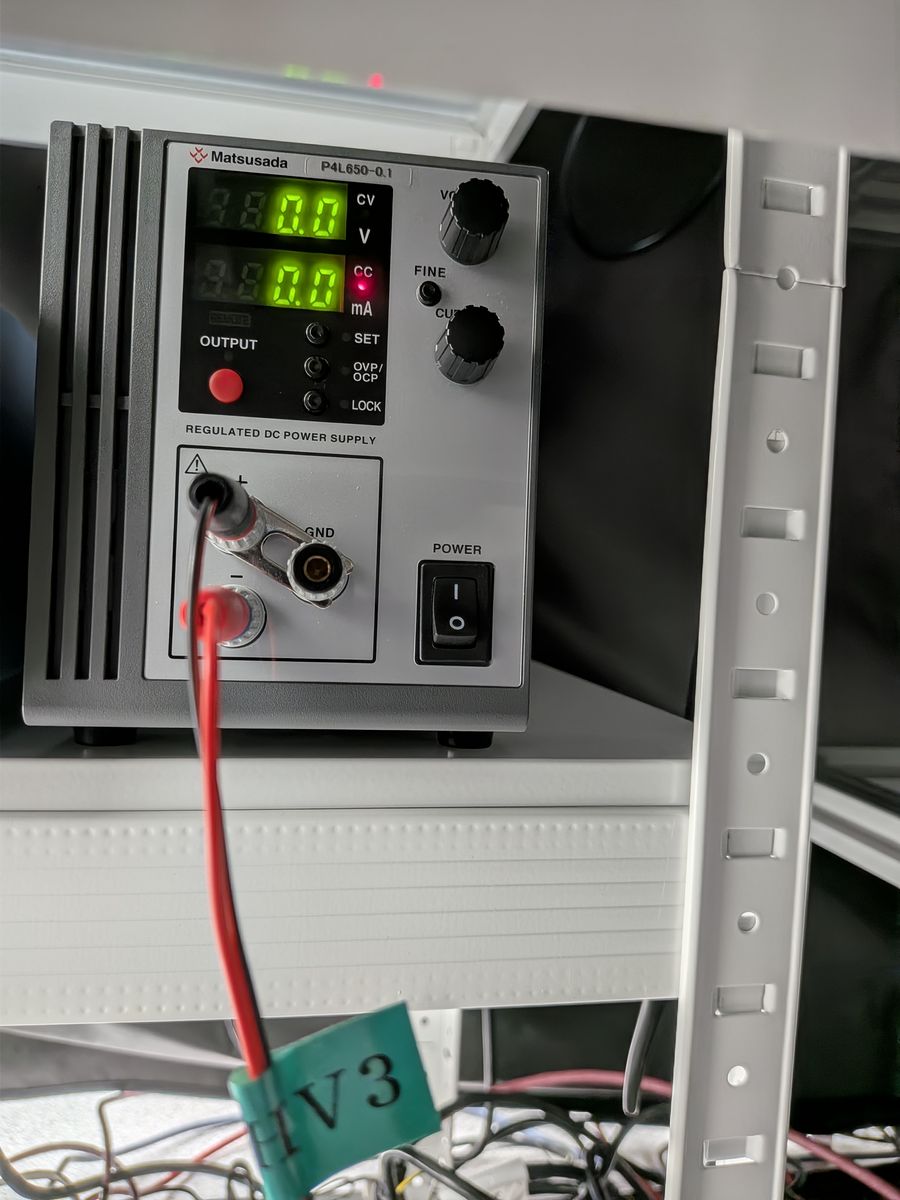
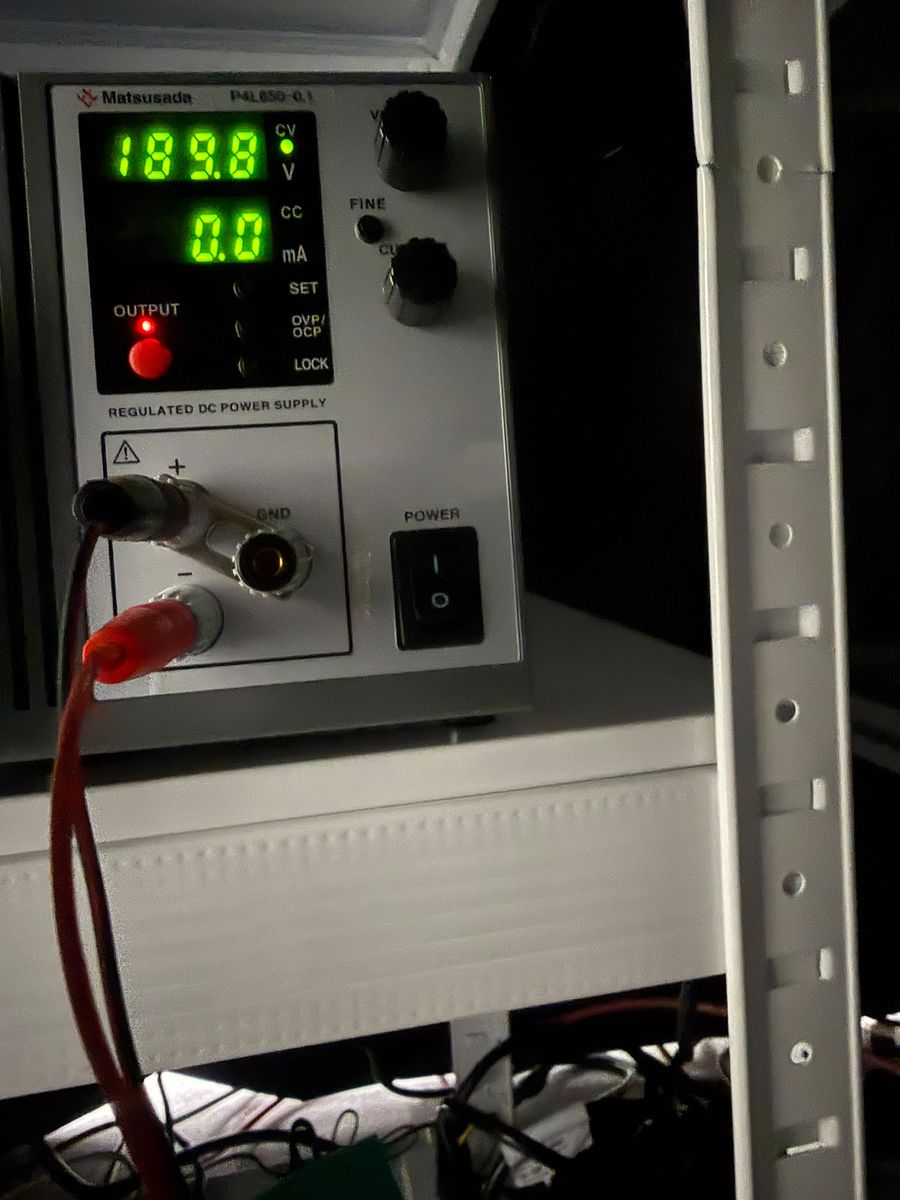
電流の目安:電流制限は HV 1.0 mA、LV 1.0 A に設定済みです。正常なときの電流は、HV が 0.4〜5 µA 程度(バイアス電圧に依存。電源の表示は 0.0 mA)、 LV が約 0.450 A です。これから大きく外れていたら、バイアスを OFF にして原因を確認してください。
終了時 は、制御 PC 以外の電源(暗室内の機器すべて)を切ります。制御 PC はリモート操作のため電源を入れたままにします。
読み出しボードの載せ替え
読み出しボードは固定ジグに差し込んで載せます。最初は経験者に取り付けてもらうことを勧めますが、特に危険な作業ではありません。
- レーザーを [発振 OFF (ld=0)] にし、HV のバイアスを OFF にする。降圧は電源が自動で行うので、HV の表示が 0 V になったのを確認してから LV の OUTPUT を OFF にする。
- MCX–BNC ケーブルを外す。
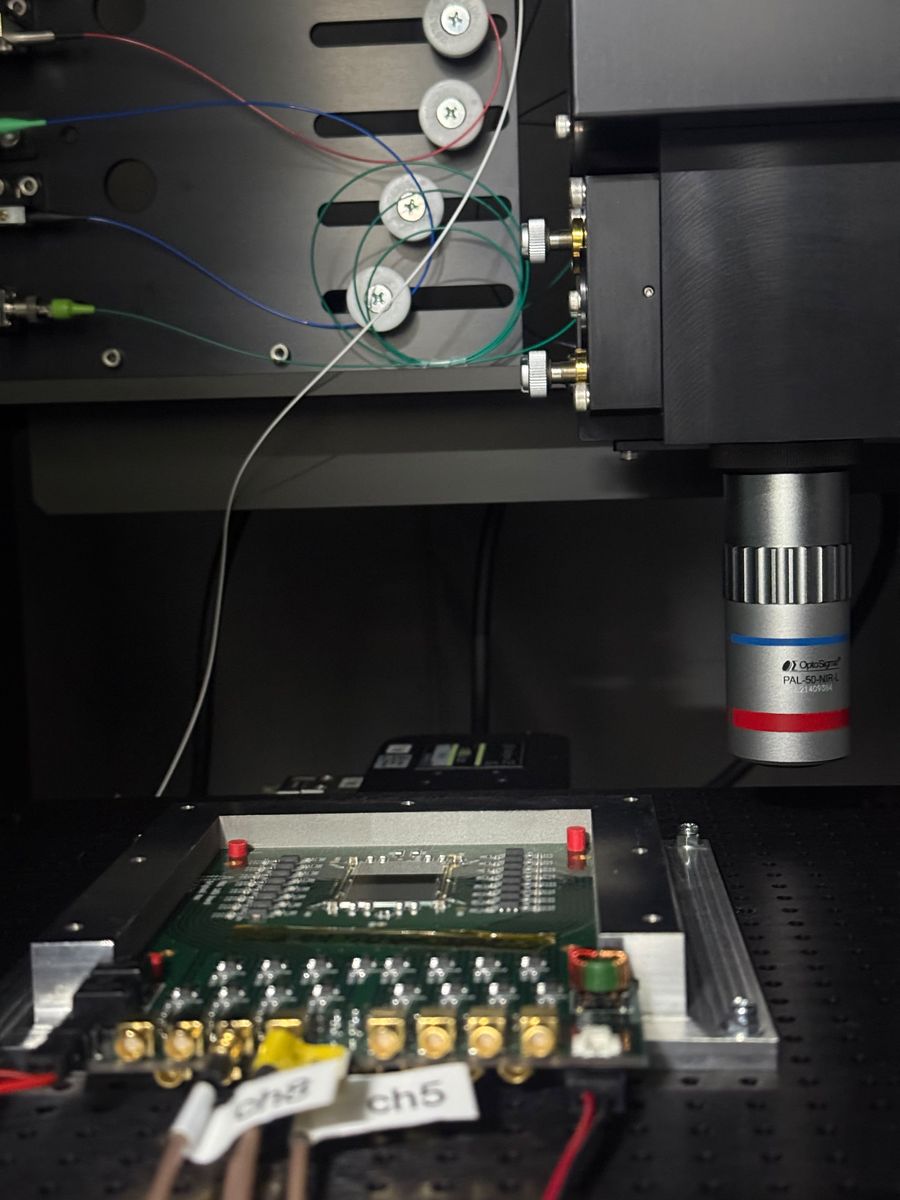
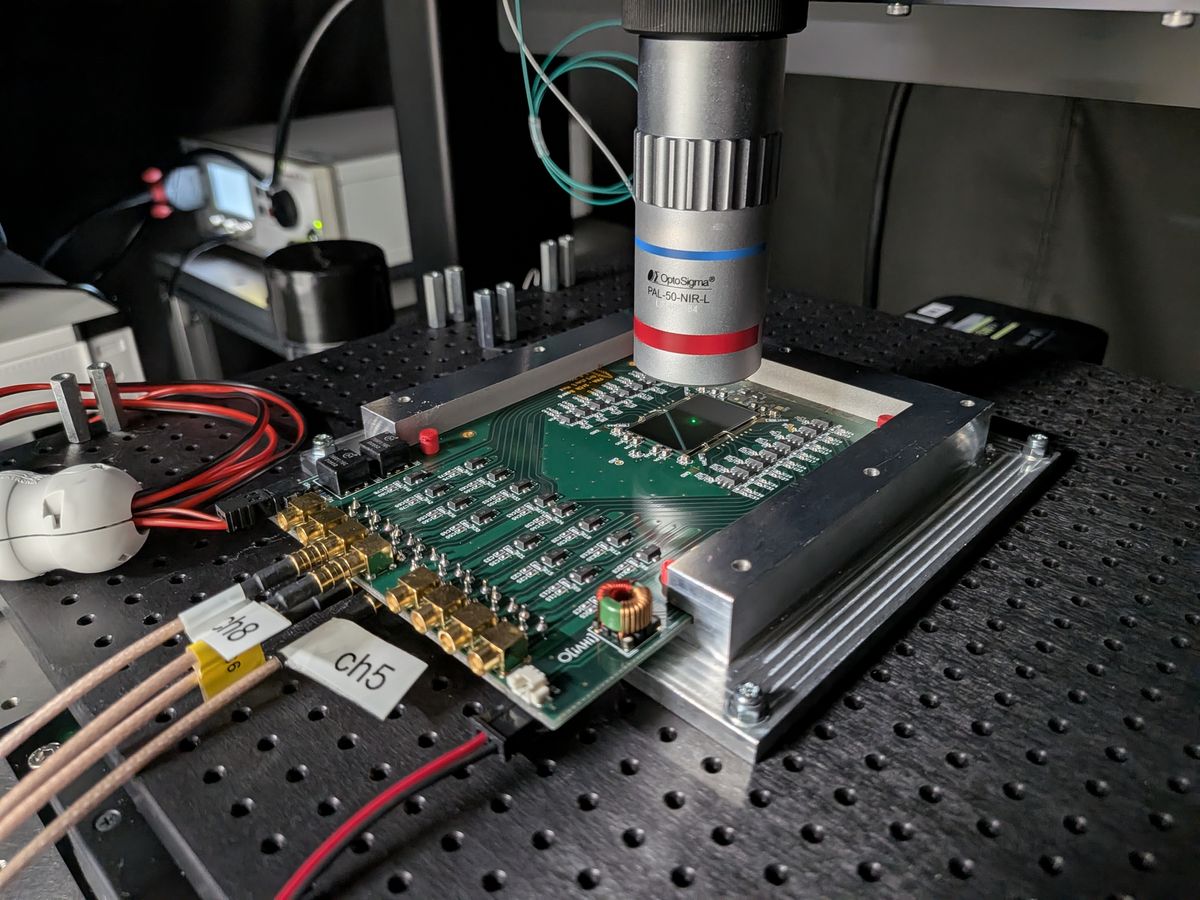
- 赤色の固定棒(下の写真のボード両端の赤いピン)は手では取りにくいので、細いペンチで引き抜く。このとき センサーと対物レンズを傷つけないよう注意 する。
- ボードを固定ジグから抜き、新しいボードを差し込む。ボードにテープなどが貼られていると差し込みにくいので、はがしておく。
- 見たいチャンネルに MCX–BNC ケーブルをつなぐ。
- GUI で、そのセンサーを選ぶ(新しいセンサーなら 登録)。載せ替え後は位置が変わるので、フル較正 を行う。
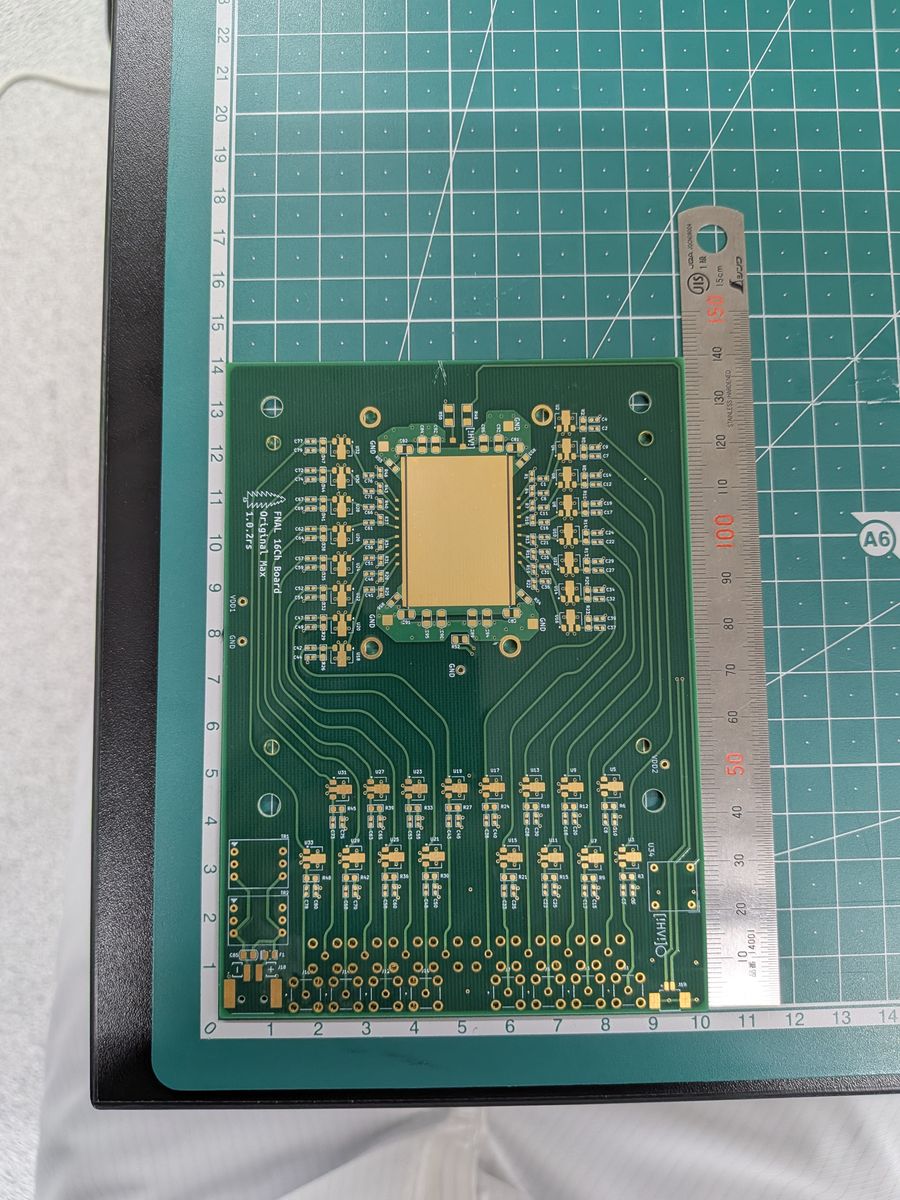
接続とアドレス
GUI が制御する機器は 4 台で、画面のパネル 1 枚が機器 1 台に対応します。既定値は config.py にあり、
PC ごとの違いは config_local.json で上書きします(制御 PC とソフトウェア)。
| パネル | 機器 | 接続方式 | 既定アドレス |
|---|---|---|---|
| オシロスコープ | LeCroy WavePro | LAN。VICP(既定)または VXI-11。接続時に *IDN? の応答を確かめ、失敗したらもう一方を自動で試す |
VICP::<オシロの IP>::INSTR |
| ステージ | SHRC-203(3 軸) | LAN (TCP) または RS-232C。SHOT 互換コマンド、デリミタ CRLF | <ステージの IP>:<ポート> |
| レーザー | PiLAS DX(EGI-D2-40) | USB 仮想 COM ポート(19200 baud、8N1、CR 終端)。FTDI VCP ドライバが必要 | COM5 |
| カメラ | フォーカスカメラ | USB。OpenCV(Windows では DirectShow を優先) | デバイス番号 0 |
- 各機器の IP アドレス・ポート・ユーザー名は 内部情報(パスワード付き)にあります。
- 制御 PC と機器は同じセグメントの LAN にあります。制御 PC の サブネットマスクは 255.255.255.0 にします (255.255.255.255 にすると同じセグメントの機器にも直接届かず、ステージが応答しなくなります。トラブルシューティング)。
- オシロスコープは、レーザーの TRIG OUT を外部トリガー (EXT) に入れて同期させます。
- オシロのデータは SSH/SFTP で PC に回収します(ユーザー名は 内部情報。パスワードは問い合わせ先に聞いてください)。
読み出しチャンネルの対応(標準センサー)
| オシロ CH | ボードのパッド | ストリップ | 電極中心 Y(論理座標) |
|---|---|---|---|
| C1 | J8 | C1(基準 CH) | 0 µm |
| C2 | J7 | C2 | −500 µm |
| C3 | J6 | C3 | −1000 µm |
| C4 | J5 | C4 | −1500 µm |
C0(+500 µm)と C5(−2000 µm)は読み出していない外側のストリップです。 信号は MCX–BNC ケーブル(75 cm)でオシロにつなぎ、見たいチャンネルに合わせてボード側の接続先を変えます。 この対応はセンサープロファイルごとに設定でき、GUI のステータスバーとオシロパネルの CH ラベルに表示されます。
時間の基準
到達時刻は、オシロの各セグメントのトリガー時刻(LeCroy の TRIGTIME)を原点に測ります。 TRIG OUT を基準にした時間分解能には、レーザー同期とデジタイザのジッターが全チャンネル共通の床 \(\sigma_\text{ref} \approx 12.5\) ps として入ります。2 ストリップの時刻差ではこの床は消えます。
horiz_offset を時刻原点に使わない
.trc ファイルのヘッダーにある horiz_offset は 1 サンプル周期内の乱数なので、時刻原点に使うと
約 29 ps の偽のジッターが乗ります。ROOT 変換したファイルでは trig_offset ブランチを使ってください。
セットアップの性能(参考)
解析ノート matome の実測値です(数値はすべて preliminary)。
| 項目 | 値 |
|---|---|
| スポット径 | σ ≲ 1.2 µm(焦点上、金属端の誤差関数フィット)。焦点から 6–10 µm ずれると 1.3–1.5 µm |
| レーザー強度の安定性 | 1.3 %/h 程度のドリフト、全期間で ±2–3 % |
| ベースラインノイズ | RMS 約 1.7 mV(S/N 約 40) |
| ステージの再現性 | ストリップ中心の直線フィット残差 RMS 1.8–2.6 µm |
| 共通の時間の床 | \(\sigma_\text{ref} = 12.5 \pm 0.5\) ps |