センサーと座標系
GUI の座標・スキャン範囲・原点出しは、すべて「センサーの論理座標」で動きます。 GUI を正しく使うために、まずこのページの座標の決め方を理解してください。
センサーには ストリップ型 と ピクセル型 の 2 種類があり、センサー編集の [種類] で切り替えます(2026-10-16 版から)。 種類によって、論理原点の定義、原点出し・フル較正の手順、既定のスキャン範囲、ステージの [ストリップへ移動] / [ピクセルへ移動]、解析の種類が変わります。 以下、特に断りがなければ標準センサー(ストリップ型)の説明です。ピクセル型は ピクセル型センサー を見てください。
標準センサーの幾何
標準センサーは HPK 製の 500 µm ピッチ・長さ約 10 mm のストリップ型 AC-LGAD です。 ストリップに沿う方向が X、ストリップを横切る方向が Y、光軸(フォーカス)方向が Z です。
X 方向には、読み出し側のセンサー外枠 (GND) のエッジから順に次の領域が並びます。
| 領域 | 幅 | 論理 X [µm] |
|---|---|---|
| ⓪ 外枠とストリップ金属端の間 | 52 µm | 0 → −52 |
| ① スタブ | 380 µm | −52 → −432 |
| ② ボンディングパッド領域 | 200 µm | −432 → −632 |
| ③ ストリップ露出部 | 9318 µm | −632 → −9950 |
| ④ 端ギャップ | 98 µm | −9950 → −10048 |
| その先 | — | 隣のストリップ領域(読み出していない) |
- X = −10 mm は端ギャップ④の中央(2 つのストリップ領域の境界)です。
- Y 方向には 6 本のストリップ C0–C5 が 500 µm ピッチで並び、C1–C4 を読み出します(読み出しチャンネルの対応)。
論理座標と論理原点
画面に表示される位置、座標指定の移動、スキャン範囲はすべて 論理座標(単位 µm)です。
| 軸 | 論理原点 (0) の定義 | 向き |
|---|---|---|
| X | センサー外枠 (GND) のエッジ | ストリップは X の 負 の側に伸びる |
| Y | 基準 CH(標準は C1)の電極中心 | CH 番号が増えるほど負(C2 = −500 µm …) |
| Z | 合焦位置(焦点) | — |
論理原点は 原点出し で自動的に決まり、その位置でコントローラの座標を 0 にリセット (R:W) します。 ステージの移動は、すべて論理座標への 相対移動 (M:W) で行われます(絶対位置移動 A:W は不具合があったため使いません)。
機械座標
機械座標は 機械原点 (H:W) を基準にした座標で、ステージパネルの論理座標の下に併記されます。
- R:W を実行するとコントローラの座標は 0 に戻るので、GUI が「論理原点の機械座標」を積算して
logs/stage_frame.jsonに保存しています(H:W で 0 にリセットし、R:W のたびに直前の座標を加える)。 この値は GUI を再起動しても引き継がれます。 - ジョイスティック JS-301 から M-ORG したとき、コントローラを再起動したとき、原点復帰を途中で止めたときは追跡が切れ、 「機械座標: 不明」と表示されます。GUI から [機械原点復帰 (H:W)] をやり直してください。
- 機械座標は M-ORG のたびに変わり得るので、粗寄せの目安 として使います。
センサーの傾きと補正係数
センサーは少し傾いて載っているので、3 つの係数で補正します。
| 係数 | 意味 | 標準センサーの既定値 |
|---|---|---|
| dZ/dX | フォーカス面の X 方向の傾き | −0.02 µm/mm(ほぼ平坦) |
| dZ/dY | フォーカス面の Y 方向の傾き | +3.79 µm/mm |
| dY/dX | ストリップの面内回転 | +7.67 µm/mm |
回転を補正しないと、ストリップの全長(約 9.4 mm)で Y が約 72 µm ずれます。
- 画面の表示と [係数を手動入力...] の入力は µm/mm、
sensors.jsonやスキャンログでのキー(dzdx、dzdy、dydx)は µm/µm です。 - 使われる係数の優先順位は、
- センサープロファイルに保存された値(フル較正 または手動入力)
- 標準センサーのみ
scan_geometry.pyの実測値(2026-08-24 カメラ実測) - それ以外の未較正センサーは 0
- いま有効な係数とその出典は、ステージパネル [アライメント] タブと、自動スキャンパネルの [傾き補正] 欄の両方に表示されます。
センサー辞書(センサープロファイル)
ボードやセンサーを替えてもコードを編集しなくて済むように、センサーごとの情報を 1 つのプロファイルにまとめ、
logs/sensors.json に保存しています。ツールバーの [センサー] で切り替えると、スキャンの既定範囲、傾き係数、
登録位置、オシロ CH と読み出しパッドの対応が、そのセンサーのものに入れ替わります。
| 項目 | 内容 |
|---|---|
| 名前・メモ | 一覧に出る名前と、自由記述のメモ |
| 種類 | ストリップ / ピクセル |
| 形状(ストリップ) | ストリップピッチ、電極(金属)の幅、外枠エッジから露出開始までのオフセット、ストリップ露出長、端ギャップ |
| 形状(ピクセル) | ピクセルピッチ、ボンディングパッドの辺長(信号の出ない正方形。原点出しの物差し) |
| 読み出し | オシロ CH ごとの使用の有無とパッド名、基準 CH。ストリップは電極中心 Y(基準 CH を 0)、ピクセルはピクセルの(列, 行) |
| スキャン既定範囲 | 高速軸 Y と低速軸 X の開始・終了・ステップ |
| フル較正の測定点 | ストリップ:X の測定点、Y の測定点(「Y:CH」の形式)、Z 測定と X 端検出の Y 離隔、Y 掃引の半幅。ピクセル:基準以外の読み出しピクセルのパッド中心(自動)、Z 測定の Y 離隔、Y 掃引の半幅 |
| 傾き係数 | dZ/dX、dZ/dY、dY/dX |
| 登録原点 | 論理原点の機械座標。原点出しのたびに自動で更新される |
| 登録位置 | 名前と座標(論理座標または機械座標) |
制御 PC の sensors.json には、2026-11-01 時点で次の 7 件が登録されています。
| センサー(ID) | 種類 | 状態・用途 |
|---|---|---|
標準ストリップ (500 µm ピッチ, 10 mm)(strip500_std) |
ストリップ | 実測値(scan_geometry.py)が入っている。通常はこれ |
4col (1000 µm ピッチ)(4col_1000) |
ストリップ | ピッチ以外の寸法は未確認のひな形。使う前に実測値へ直す |
可変ピッチ (500 µm 部)(varpitch_500) |
ストリップ | 同上 |
標準ストリップ 2x2 測定 (500 µm ピッチ, 10 mm)(2x2_500_m_10_mm) |
ストリップ | 2×2 区画センサーの中央領域で、2 列(区画境界)を跨いでスキャンしたときのプロファイル(解析ノート matome の SEG スキャン scan_20261008_151544_2dYX、5 µm 行) |
pixel#3 2x2 測定(pixel_3_2x2) |
ピクセル | HPK S16694 のピクセルセンサーを 2×2 で読んだ測定(2026-10-15)。旧版で作ったものが、2026-10-16 版の起動時に自動でピクセル型へ移行された |
pixel#4 2x2 測定(pixel_4_2x2) |
ピクセル | 同じ型の pixel#4 を 2×2 で読んだ測定 |
pixel#4 1x4 測定(pixel_4_1x4) |
ピクセル | pixel#4 の 4 ピクセルを 1 行に並べて読んだ測定(C1→C4 が +X 方向に 1 ピッチずつ) |
GUI の初期登録(新しい PC で最初に起動したとき)は、上の上 3 件と、ピクセル型のひな形
「ピクセル 2x2 (500 µm ピッチ, パッド 100 µm)」(pixel_2x2_500、2026-10-15 の pixel#3 の配置)です。
ピクセル型センサー
ピクセル型では、ストリップ型の「外枠エッジ・電極中心」の代わりに、ボンディングパッド(金属で覆われて信号の出ない正方形)を物差しにします。
| 量 | 定義 |
|---|---|
| 論理原点 | 基準 CH のパッドの +X/+Y 側の角。パッドは x, y ∈ [−パッド辺長, 0] |
| ピクセル中心 | パッドの中心と同じ。(列, 行)のピクセルの中心 = (−パッド/2 − 列 × ピッチ, −パッド/2 − 行 × ピッチ) |
| 列・行 | 基準 CH が (0, 0)。列は −X 方向、行は −Y 方向に 1 ずつ増える |
| 4 ピクセルの交点 | (−パッド/2 − ピッチ/2, −パッド/2 − ピッチ/2) |
| 既定スキャン範囲 | パッドの角から 600 × 600 µm、10 µm 刻み |
2×2 の標準配置(ピッチ 500 µm、パッド 100 µm)では、C1 のパッド中心 = (−50, −50)、C2 は −X 隣、C3 は −Y 隣、C4 は斜め隣で、 4 ピクセルの交点は (−300, −300) µm です。
- 原点出しとフル較正の手順もピクセル用に切り替わります(ピクセル型の原点出し)。
- ステージパネル [位置登録] タブの移動ボタンは [ピクセルへ移動] になり、「パッド横 (信号あり)」「パッド中心 (信号なし)」「4 ピクセル交点」へ動けます。
- TUNE 最適化の隣接 2ch の組と中間位置も、この形状から決まります。
- スキャンログのヘッダに
sensor_type=pixelが書かれ、[解析] タブは自動でpixel解析を選びます(解析)。 - 解析(
tt_pixel.py)はパッドの位置を振幅から自動検出するので、原点が多少ずれていても解析結果は変わりません。
新しい DUT を登録する
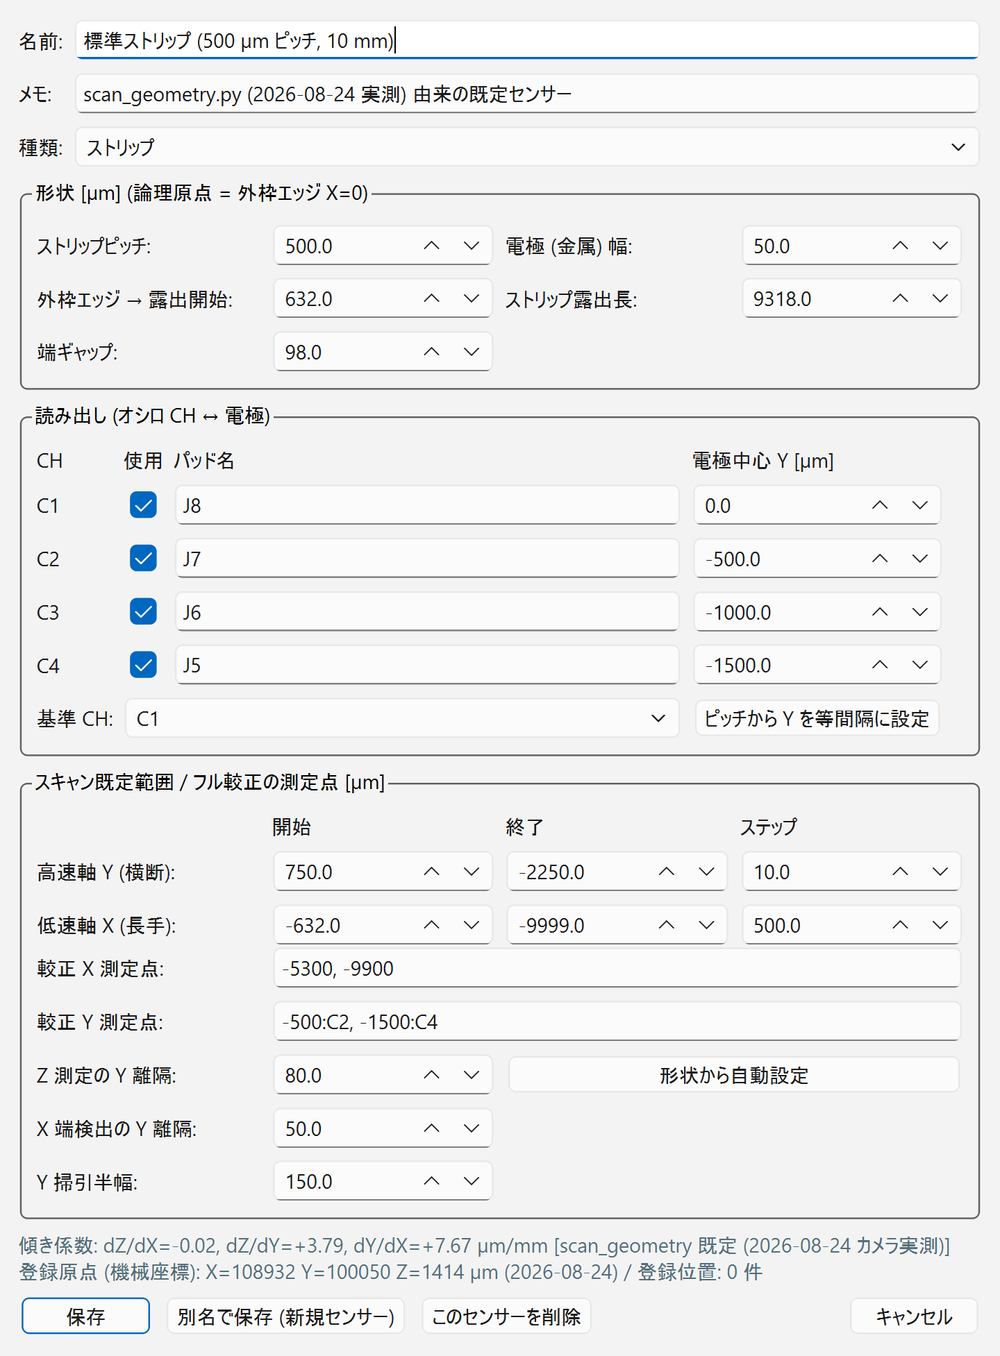
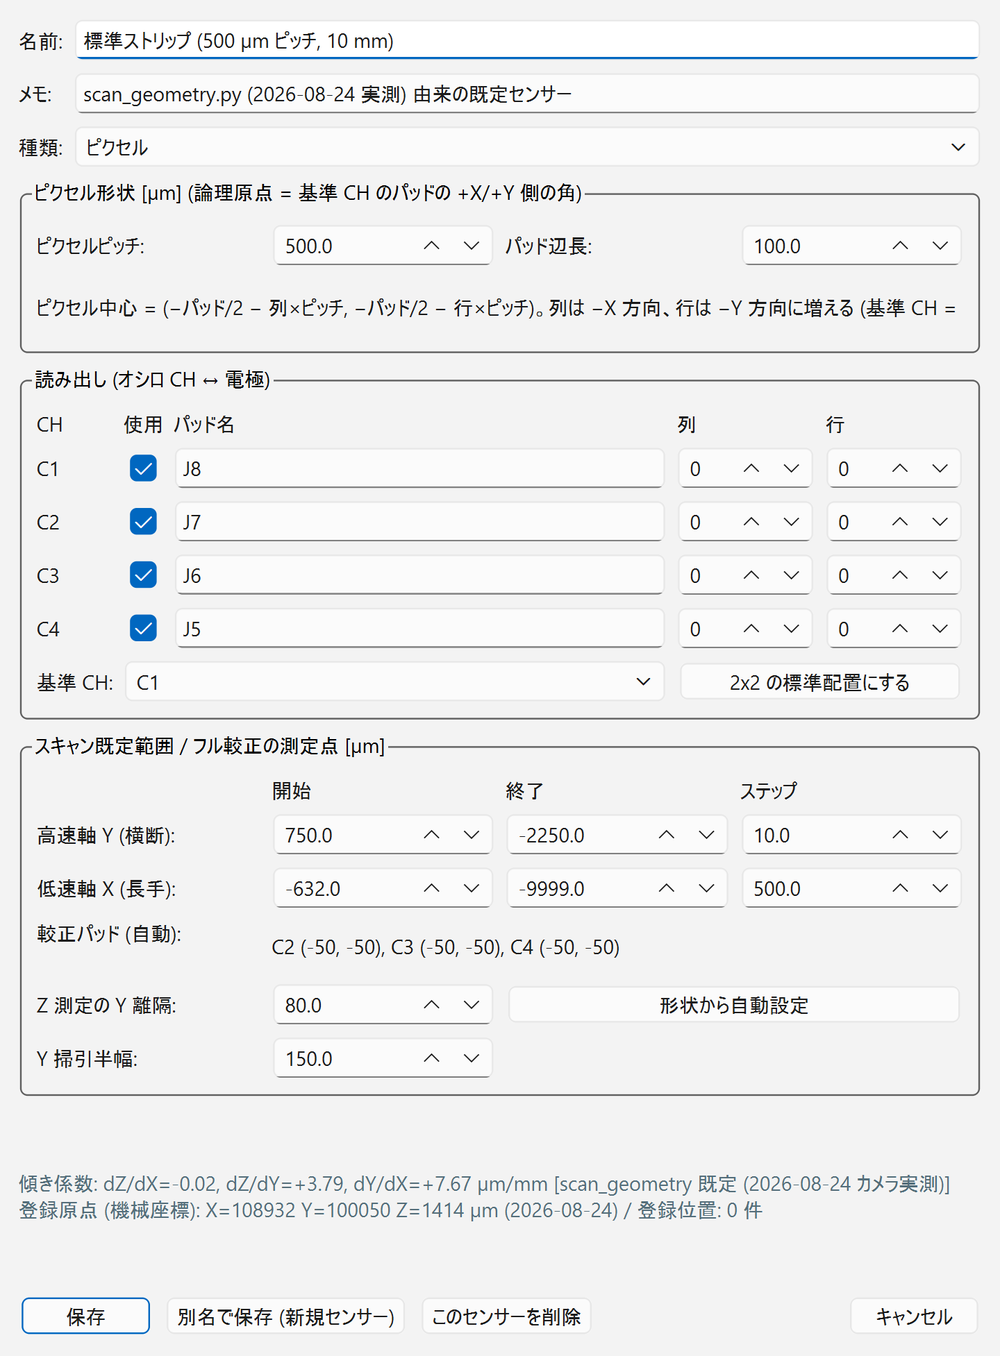
ダイアログ最下部には、そのセンサーの傾き係数とその出典、登録原点(機械座標)、登録位置の件数が出ます。 画面例はシミュレーションで撮ったもので、数値は実機と違います。
- ツールバーの [センサー] で、似たセンサーを選ぶ。
- [編集...] を押す。
- [名前] と [メモ] を書き換え、[種類] を選ぶ。
- 形状を書き換える。
- ストリップ:ピッチ、電極幅、外枠エッジ→露出開始オフセット、露出長、端ギャップ
- ピクセル:ピクセルピッチ、パッド辺長
- 読み出しを書き換える(CH ごとの使用の有無・パッド名、基準 CH)。
- ストリップ:電極中心 Y。等間隔なら [ピッチから Y を等間隔に設定] が使える。
- ピクセル:各 CH の(列, 行)。2×2 なら [2x2 の標準配置にする] で C1 (0,0)・C2 (1,0)・C3 (0,1)・C4 (1,1) が入る。
- [形状から自動設定] でスキャン範囲と較正の測定点を作り直す。
- [別名で保存 (新規センサー)] を押す。既存のセンサーを直すだけなら [保存]。
Note
別名で保存したセンサーは、傾き係数・登録原点・登録位置を 引き継ぎません。 新しいセンサーでは最初に フル較正 を行ってください。
X 原点の実寸合わせ
原点出しは「信号が消える X エッジ(パッド領域と露出部の境界)+ 設計オフセット 632 µm」を外枠エッジとします。 実寸が設計値と違う場合は、センサー編集の「外枠エッジ→露出開始オフセット」で合わせます。