GUI の画面構成
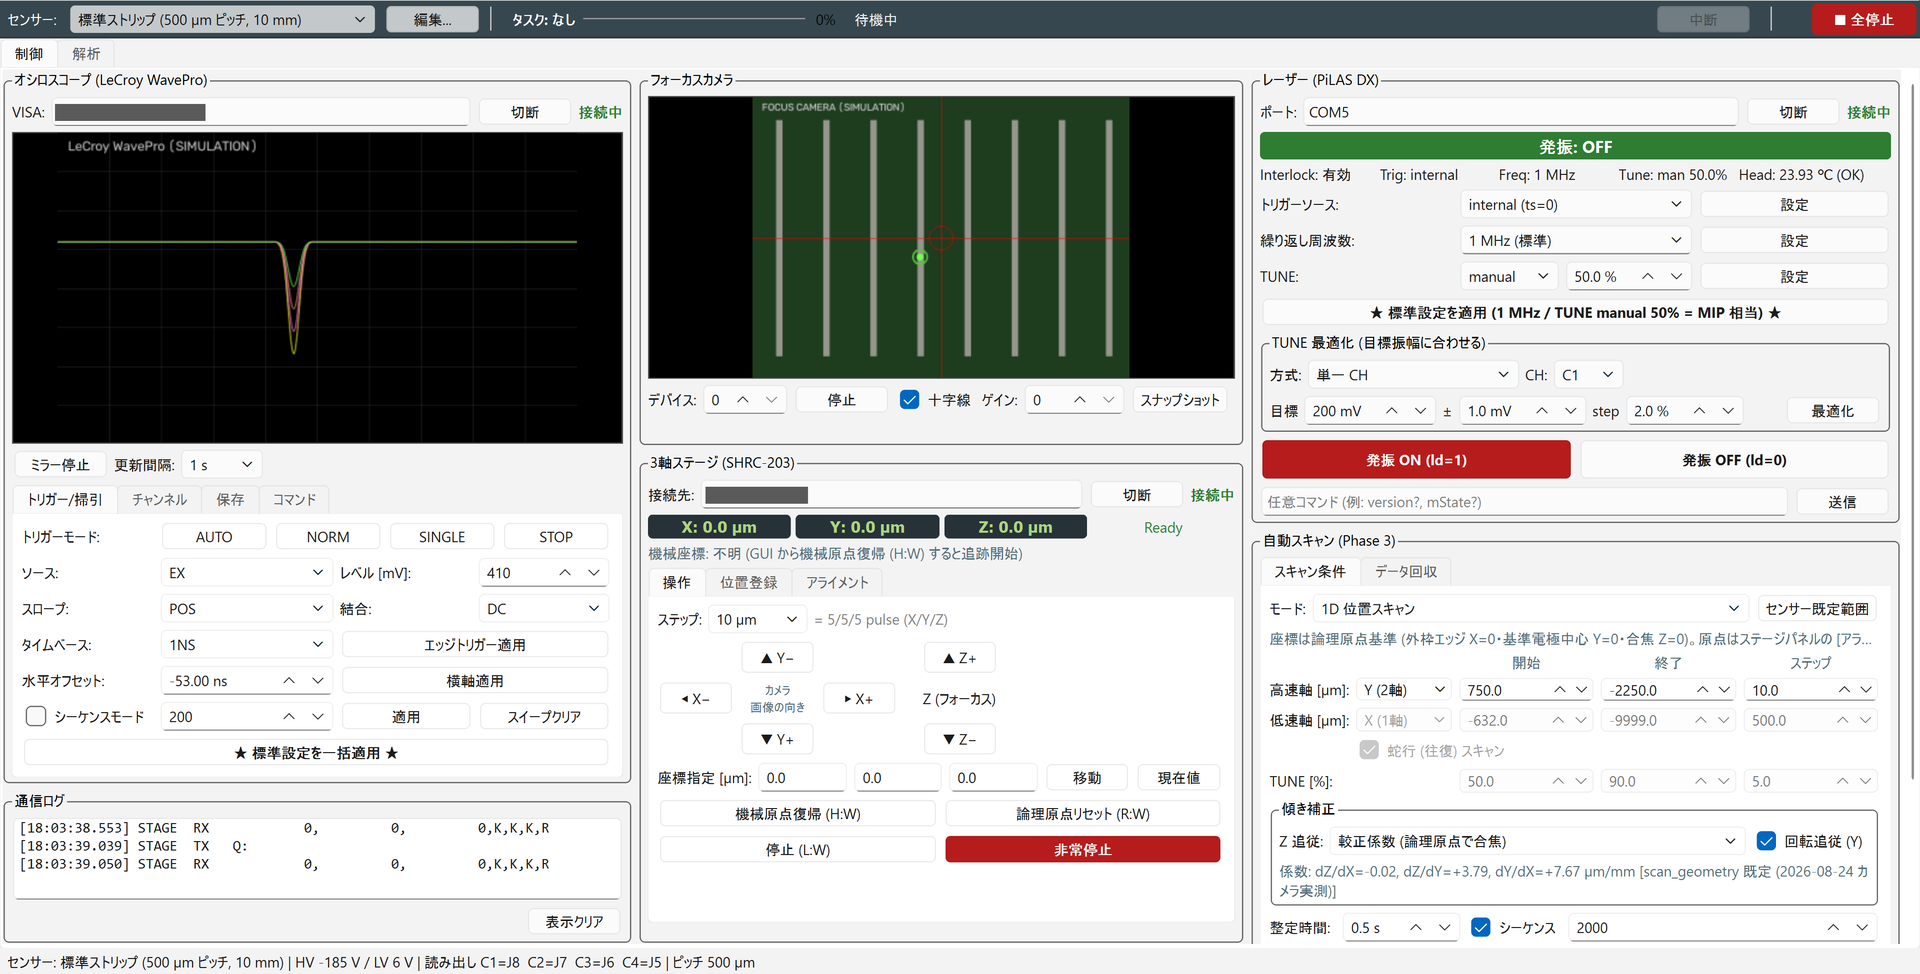
全機器をシミュレーションで接続した状態の [制御] タブ(2026-11-01 版。波形とカメラ画像は疑似データ、接続先は塗りつぶし)。
画面は 16:9 の横長モニター向けで、上から ツールバー、タブ、3 カラムのパネル、ステータスバー が並びます。 起動時にモニターの利用可能領域に収まるように開きます。
| カラム | パネル | 主な機能 |
|---|---|---|
| 左 | オシロスコープ | 接続、画面ミラー、トリガー/掃引・チャンネル・保存・コマンドのタブ |
| 左下 | 通信ログ | 機器へ送った全コマンドと応答 |
| 中 | フォーカスカメラ | カメラ画像、十字線、ゲイン、スナップショット |
| 中下 | 3 軸ステージ | 座標表示、操作(ジョグ・原点)・位置登録・アライメントのタブ |
| 右 | レーザー | 状態表示、トリガー・周波数・TUNE の設定、標準設定、TUNE 最適化、発振 ON/OFF |
| 右下 | 自動スキャン | スキャン条件・データ回収のタブ |
ツールバー

| 位置 | 要素 | 内容 |
|---|---|---|
| 左 | [センサー] と [編集...] | 測定する DUT の選択と、センサープロファイルの編集(センサーと座標系) |
| 中央 | タスク表示 | 実行中のタスク名、進捗バー、状況(現在の点、残り時間など)、[中断] |
| 右端 | [■ 全停止] | 実行中タスクの中断 → レーザー OFF → ステージ停止 → オシロ STOP の順に、接続中の全機器を止める |

スキャン実行中のツールバー(旧版の画面)。進捗、現在の点、残り時間が出る。実行中はセンサーの切り替えが無効になる。
タブ
| タブ | 内容 |
|---|---|
| [制御] | 測定用の 3 カラム画面 |
| [解析] | 回収済みデータの簡易解析(データ回収と簡易解析) |
オシロスコープパネル
- VISA 欄:接続先(既定値は
config.py。値は 内部情報)。[接続] で接続し、成功すると「接続中」と表示され、ボタンは [切断] に変わります。 - [ミラー開始]:オシロ本体の画面を GUI に表示します(開始後は [ミラー停止])。[更新間隔] で頻度を選びます。 スキャン中もミラーは止まらず、点ごとの取得中だけ自動で一時停止します。
- その下の 4 つのタブで設定します。
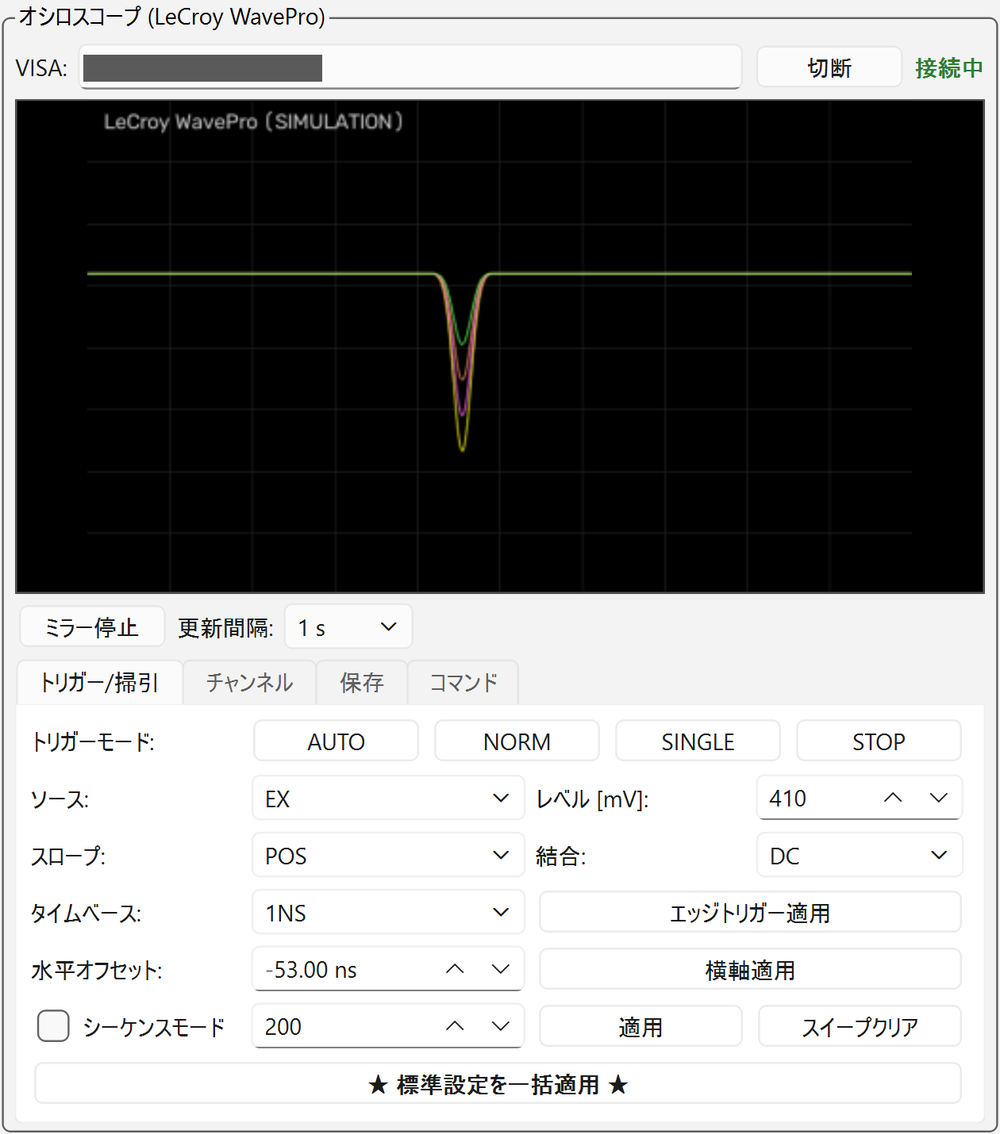
- [トリガーモード]:AUTO / NORM / SINGLE / STOP
- [ソース]・[レベル [mV]]・[スロープ]・[結合] → [エッジトリガー適用]
- [タイムベース]・[水平オフセット] → [横軸適用]
- [シーケンスモード] とセグメント数 → [適用]、[スイープクリア]
- [★ 標準設定を一括適用 ★]:測定の標準条件をまとめて送る(内容)
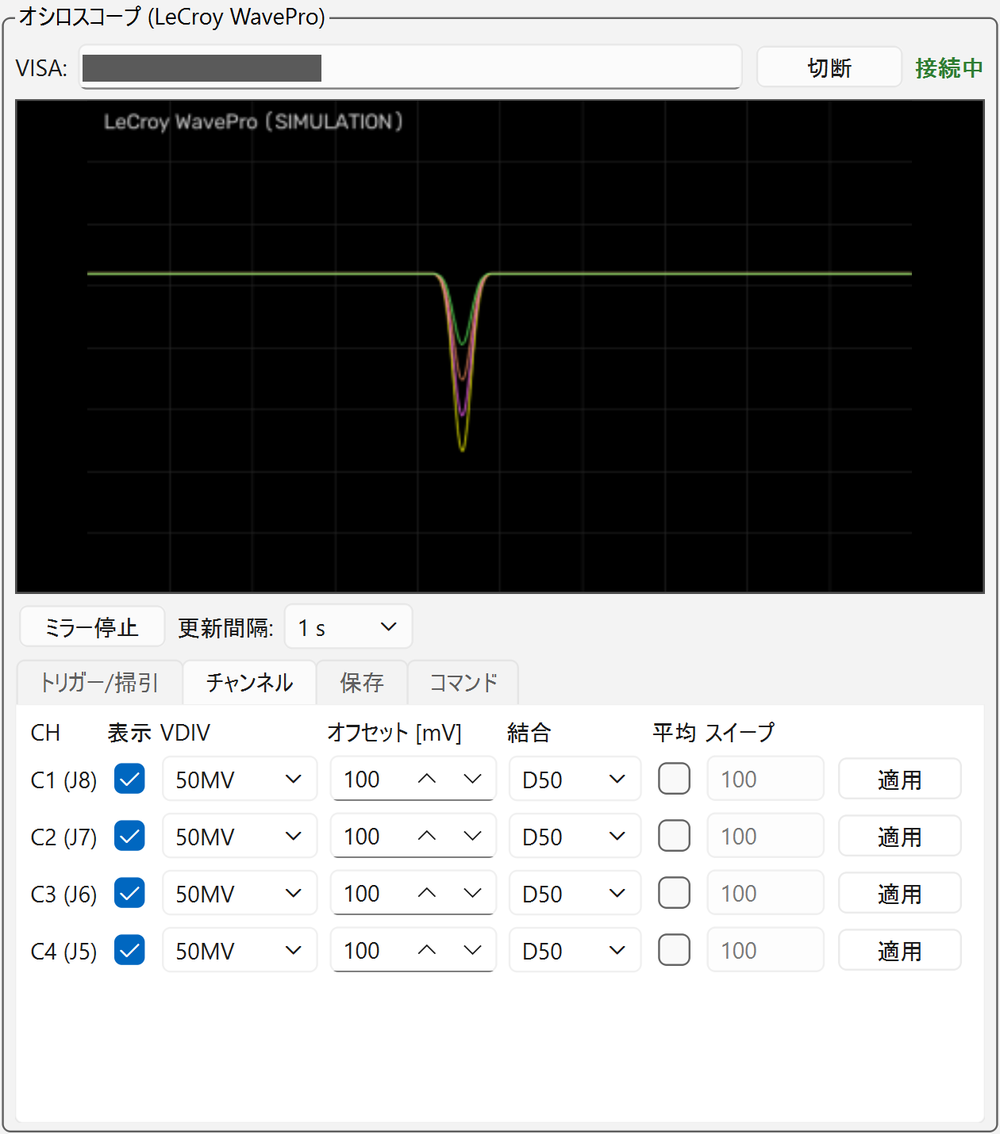
CH ごと(ラベルは読み出しパッド。例:C1 (J8))に、表示、VDIV、オフセット [mV]、結合(D50 = DC 50 Ω)、平均、スイープを設定して [適用]。 平均(アベレージング)は OFF で使います。
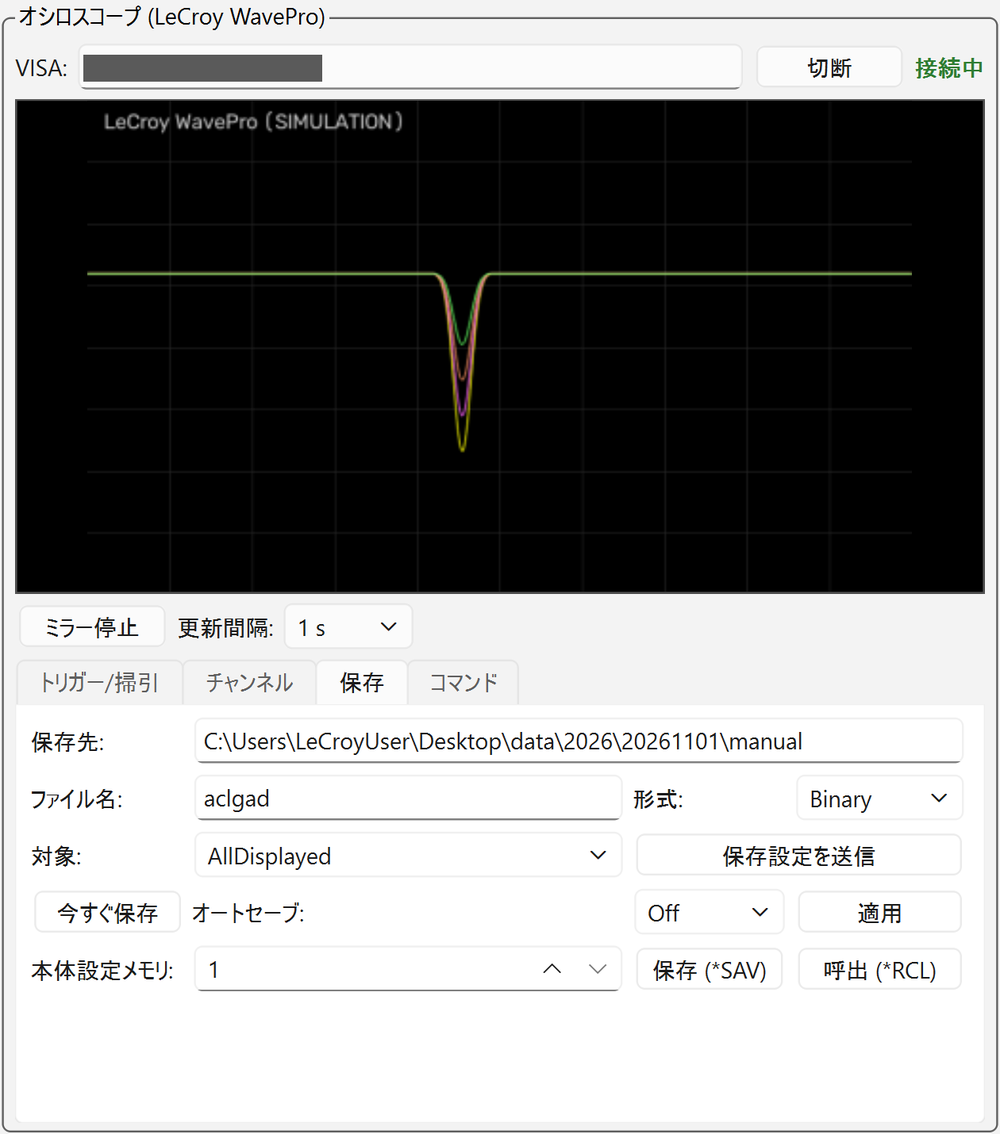
手動保存の [保存先](オシロ本体のフォルダ。既定は当日の manual)、[ファイル名]、[形式]、[対象]、[保存設定を送信]、[今すぐ保存]、
[オートセーブ]、[本体設定メモリ]([保存 (SAV)] / [呼出 (RCL)])。自動スキャンでは使いません。
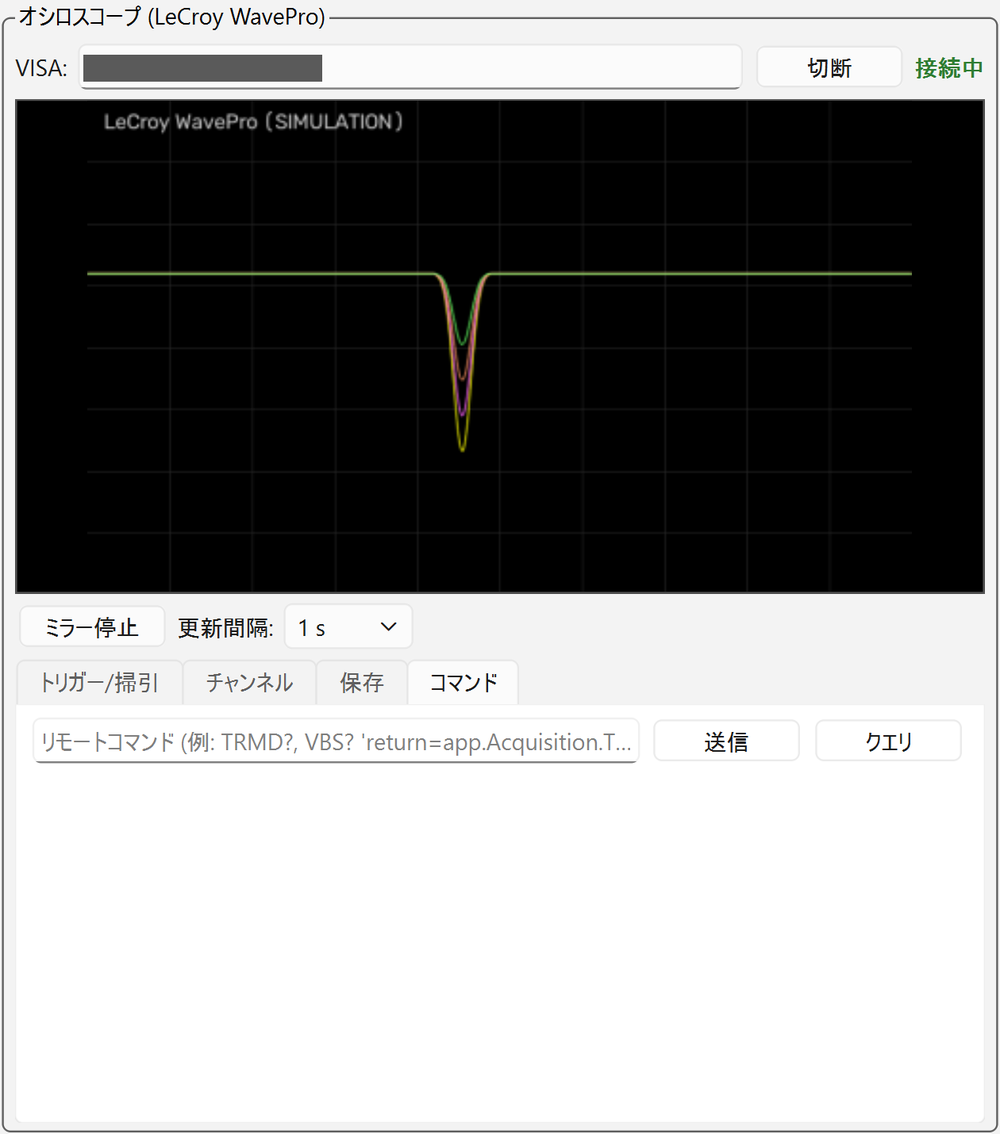
GUI が対応していない操作を、リモートコマンド(例:TRMD?、VBS? 'return=app.Acquisition...')で直接 [送信] / [クエリ] できます。
通信ログ
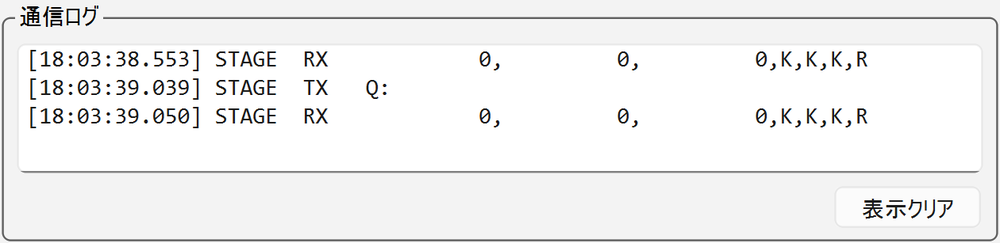
機器へ送ったコマンドと応答がすべて表示され、logs/gui_YYYYMMDD.log にも残ります。トラブルのときはまずここを見ます。[表示クリア] は表示を消すだけです。
フォーカスカメラパネル
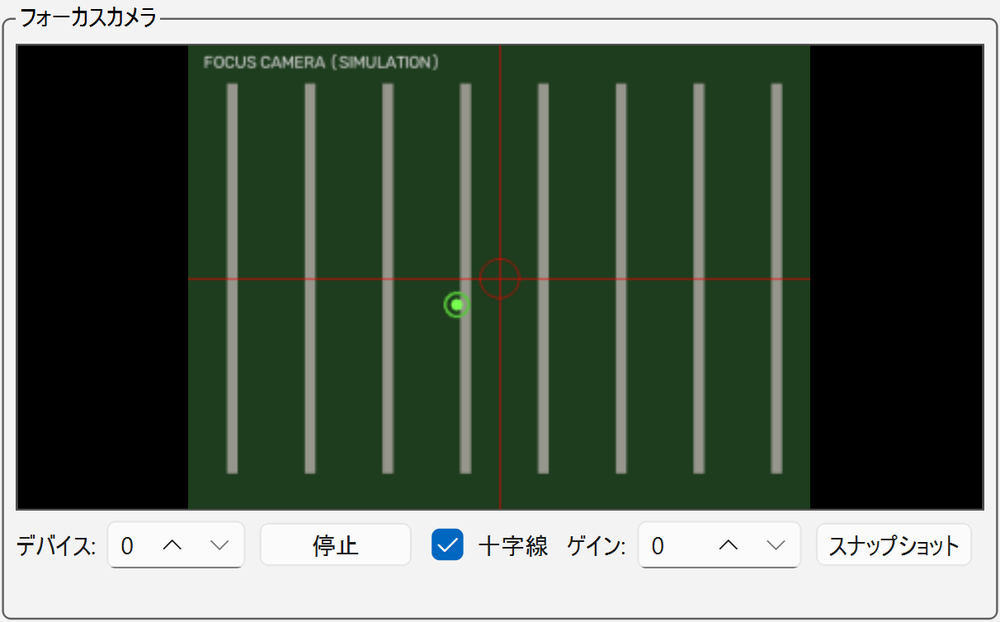
- [デバイス] 番号、[開始] / [停止]、[十字線]、[ゲイン]、[スナップショット](
captures/snap_<日時>.pngに保存)。 - カメラは手動フォーカスレンズで、オートフォーカスや露出の操作はありません。画像が暗いときは [ゲイン] と、暗室内の照明(写真)で調整します。
- 十字線は位置合わせの目安です。レーザースポットとは数 µm ずれることがあります。
ステージパネル
上部に 接続先、論理座標(X・Y・Z、緑の数字)と 機械座標 が常に表示されます(センサーと座標系)。 機械座標が「不明 (GUI から機械原点復帰 (H:W) すると追跡開始)」と出ているときは、[機械原点復帰 (H:W)] を実行します。
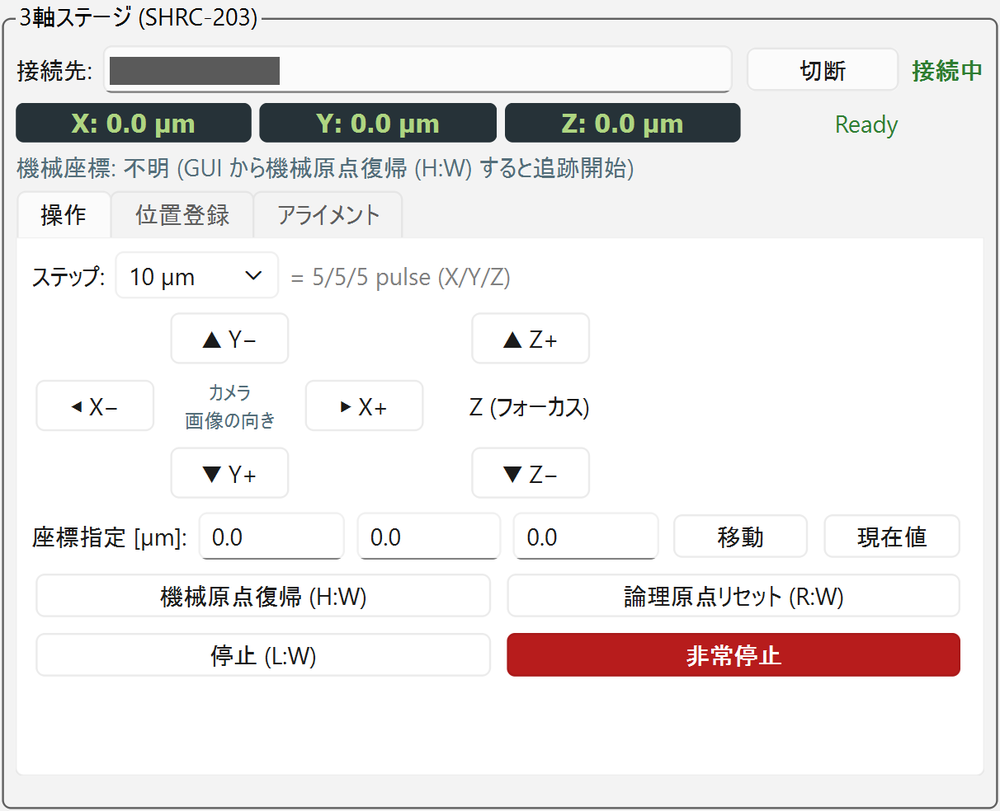
- ジョグ:[ステップ] で 1 回の移動量を 2 µm〜5 mm(2, 4, 10, 20, 50, 100, 500, 1000, 5000 µm)から選び、矢印ボタンで動かします。
横に実際に送るパルス数が表示されます(例:
= 5/5/5 pulse (X/Y/Z))。- 矢印は カメラ画像の上で動く向き、ボタンの文字は実際に送る軸と符号です(▲ を押すと画像上で上へ = ステージ Y−)。
- Z は [▲ Z+] / [▼ Z−](フォーカス)。
- [座標指定 [µm]]:X・Y・Z を入力して [移動]。[現在値] で現在位置を入力欄に写します。
- [機械原点復帰 (H:W)]、[論理原点リセット (R:W)]、[停止 (L:W)]、[非常停止]。
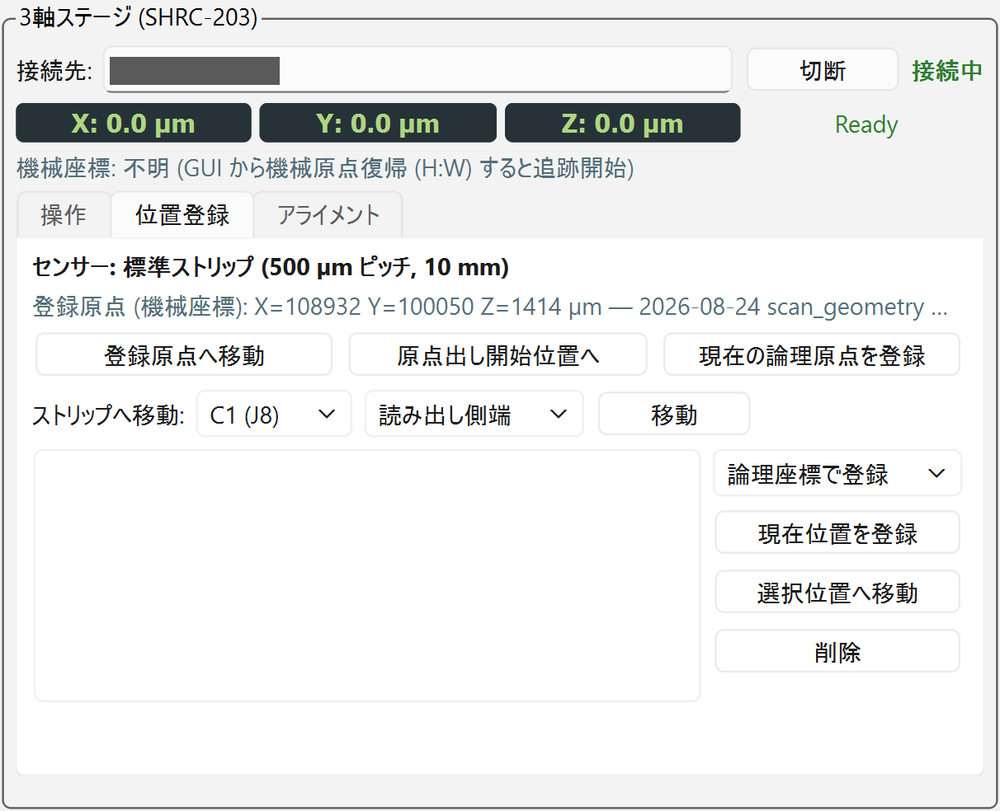
粗寄せ([登録原点へ移動]、[原点出し開始位置へ])、[現在の論理原点を登録]、[ストリップへ移動](ピクセル型では [ピクセルへ移動])、 位置の登録と移動。使い方は 起動と機器の接続。
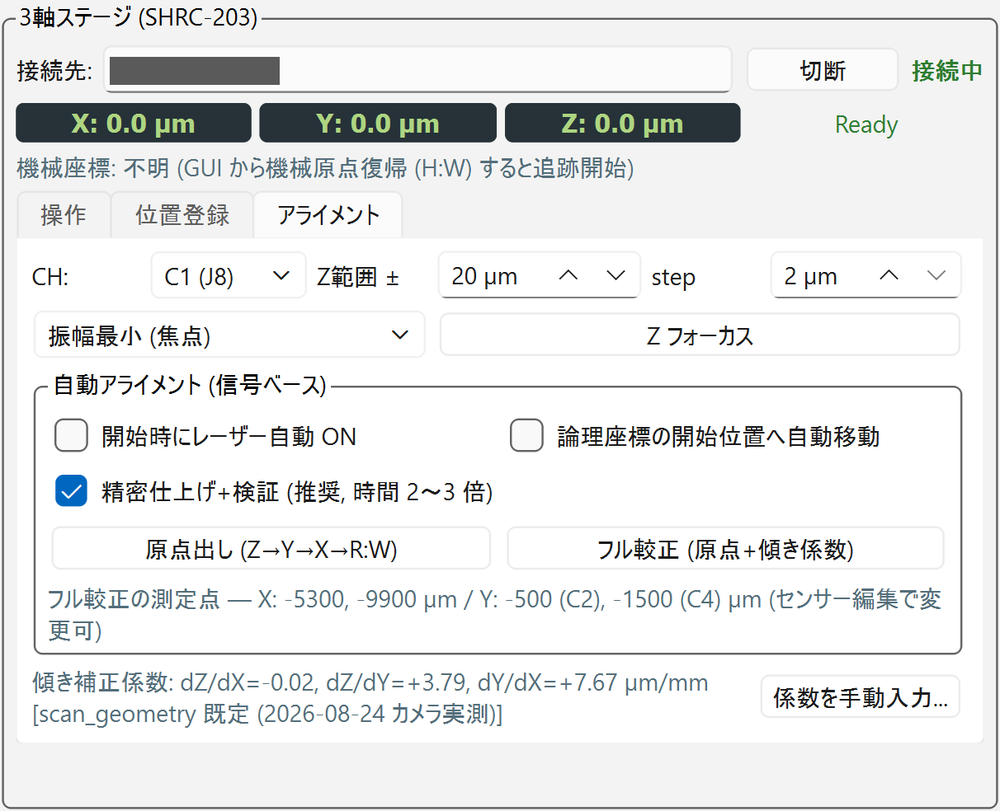
Z フォーカス、自動アライメント(原点出し・フル較正)、傾き係数の表示と [係数を手動入力...]。使い方は 位置合わせ。
レーザーパネル
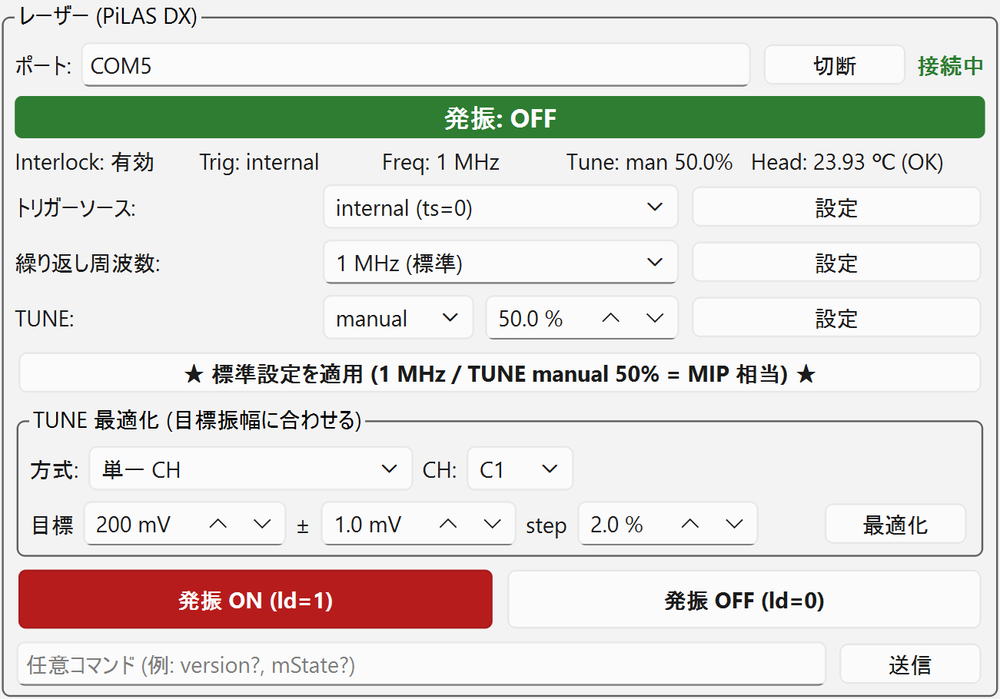
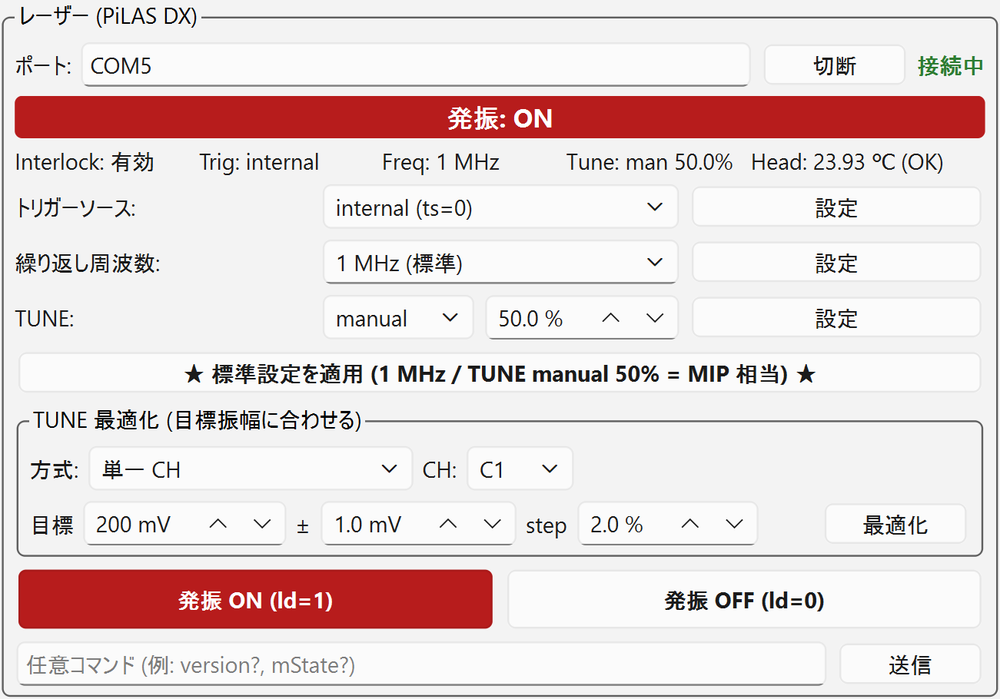
- 状態表示:発振 ON/OFF(OFF は緑帯、ON は赤帯)、Interlock、Trig、Freq、Tune、Head(ヘッド温度)。2 秒ごとに
mState?で更新されます。 - [トリガーソース]:internal (ts=0)(標準)/ ext. TTL (ts=2) / ext. Adj (ts=1)。
- [繰り返し周波数]:1 kHz〜40 MHz のプリセット。「1 MHz (標準)」 がこの装置の標準です(「1.25 MHz (TCT推奨)」は一般的な推奨値で、標準ではありません)。任意の Hz 値も入力できます。
- [TUNE]:auto / manual と値 [%]。0 % が最も強く、100 % が最も弱い です。標準は manual 50 %。
- [★ 標準設定を適用 (1 MHz / TUNE manual 50% = MIP 相当) ★]:トリガー internal、1 MHz、TUNE manual 50 % を一括で送ります。
- TUNE 最適化:目標振幅に TUNE を自動で合わせます(レーザー強度の調整)。
- [発振 ON (ld=1)] / [発振 OFF (ld=0)]。
- 一番下の欄から任意のコマンド(例:
version?、mState?)を [送信] できます。
トリガーソース・周波数・TUNE を個別に変えるときは、入力欄を変えて それぞれの [設定] を押して送信 します(入力欄を変えただけでは送られません)。 入力欄は接続時に実機の現在値へ同期されます。
自動スキャンパネル
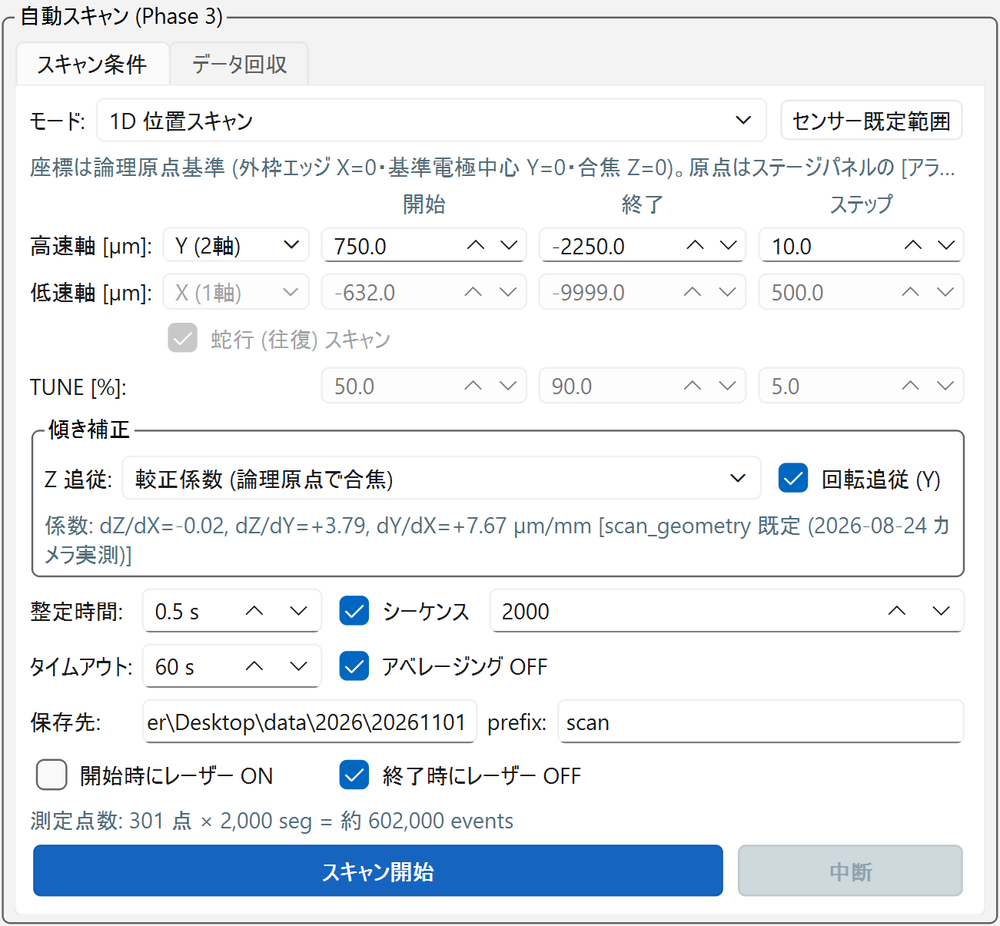
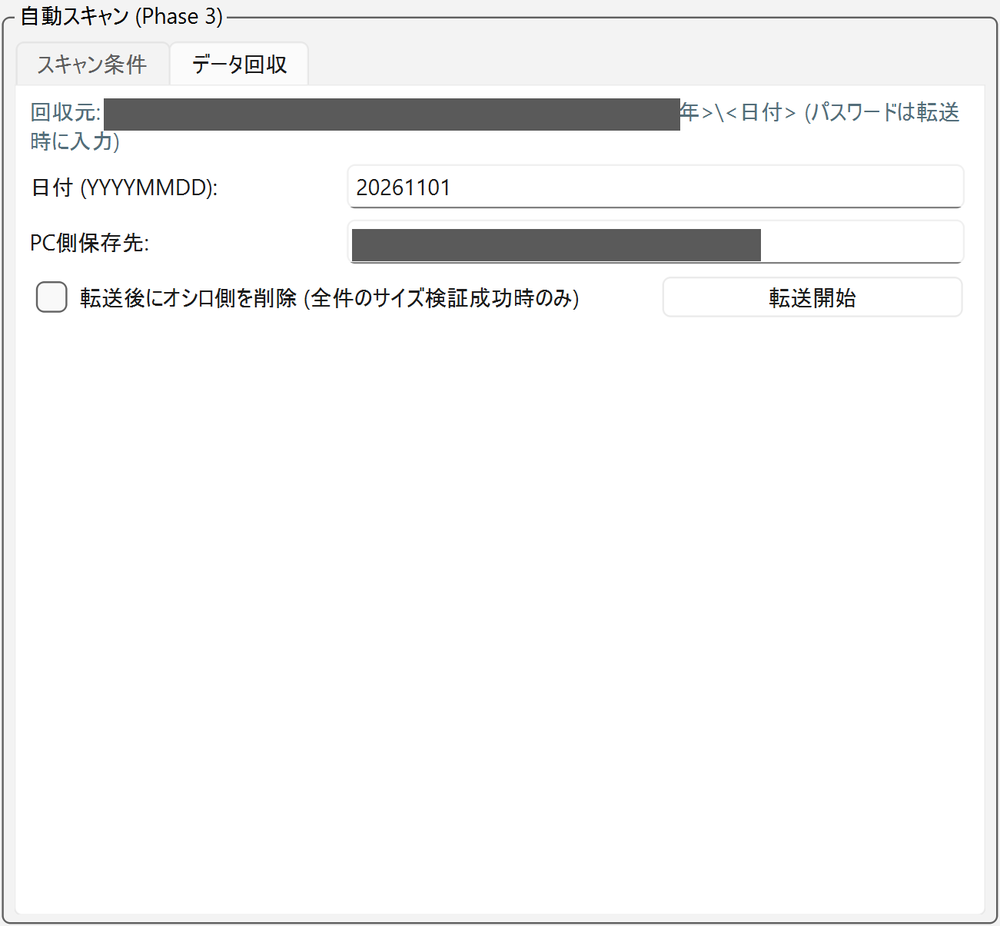
ステータスバー

選択中のセンサー、HV と LV の参考値(config.py の値。実際の HV は 安全上の注意 を参照)、
オシロ CH と読み出しパッドの対応、ピッチが常に表示されます。
タスクの排他
スキャン、データ回収、Z フォーカス、原点出し、フル較正、TUNE 最適化は、どれもステージ・オシロ・レーザーを占有するので同時には走りません。 1 つが実行中の間は、ジョグ、座標指定の移動、原点操作、センサーの切り替え、他のタスクの開始ボタンが無効になります。
- 停止系のボタン([中断]、[■ 全停止]、[停止 (L:W)]、[非常停止])は常に押せます。
- [解析] タブの解析だけは別プロセスなので、測定と並行して実行できます。
- 原点出し、Z フォーカス、TUNE 最適化の間、オシロはシーケンス OFF・トリガー NORM に切り替わります。スキャンの開始時に設定し直されるので、戻す必要はありません。
誤操作の防止
スピンボックスやコンボボックスの上でマウスホイールを回しても値は変わりません(スクロールのつもりで値を変えてしまう事故の対策)。